


 Вернуться к блогуК блогу
Паллетирование мешков роботом: как выбрать оборудование и рассчитать производительность
Паллетирование мешков — одна из самых физически тяжёлых операций на конце производственной линии. Мешок с цементом, комбикормом или минеральным удобрением весит 25–50 кг; при темпе фасовки 400–800 мешков в смену сотрудник укладчик теряет до 10–20 тонн груза за восемь часов. Промышленный робот-паллетайзер выполняет ту же работу за 5–8 секунд на каждый мешок, не снижая темп в конце смены и не допуская травм. В этой статье разобрано, как устроено роботизированное паллетирование мешков, какие роботы и захваты применяются, как рассчитать производительность и выбрать модель для конкретной линии.
Когда роботизация паллетирования мешков оправдана
Ручная укладка мешков на поддон обходится дорого — и в деньгах, и в здоровье персонала. Оператор укладчик мешков со временем накапливает профессиональные заболевания спины и суставов; предприятие несёт расходы на больничные, замену, обучение. При трёхсменном режиме на одной линии паллетирования работают 2–3 человека в смену — итого 6–9 операторов в сутки.
Роботизация паллетирования мешков даёт экономический эффект, когда одновременно выполняется несколько условий:
- темп линии — от 200 мешков в час и выше;
- масса мешка — от 15 до 50 кг;
- работа в 2–3 смены или на опасном производстве (пыль, токсичные сыпучие материалы);
- стабильный формат продукции: тип и размер мешка не меняются каждый час;
- требования к качеству укладки: ровный штабель, соблюдение схемы для устойчивости паллеты.
Типичные отрасли: производство цемента, сухих строительных смесей и штукатурок, мукомольные и крупяные заводы, производство комбикормов и кормовых добавок, химические предприятия (удобрения, соли), сахарные заводы, производство пластиковых гранул и компаундов.
Типы мешков и их особенности как объекта паллетирования
Мешки существенно отличаются от коробок — у них нет жёстких граней, форма зависит от заполнения и меняется при движении по конвейеру. Это влияет и на выбор захвата, и на скорость укладки.
| Тип мешка | Материал | Типичная масса, кг | Особенности для паллетирования |
|---|---|---|---|
| Бумажный многослойный (крафт) | 3–5 слоёв крафт-бумаги, открытая или закрытая горловина | 25–50 | Поверхность ровная — подходит для вакуума; высокая деформация при неплотном заполнении |
| Полипропиленовый тканый (биг-бэг) | Тканое ПП, с вкладышем или без | 25–50 | Поверхность неровная — вакуум нестабилен; нужен механический или клещевой захват |
| ПЭ-ламинированный (полиэтилен) | Многослойный ПЭ, глянцевая поверхность | 5–25 | Скользкий, вакуум держит хорошо; при штабелировании возможно смещение слоёв |
| Текстильный (ткань, джут) | Натуральные или синтетические волокна | 50–100 | Грубая поверхность, большая масса; нужен усиленный захват и робот с грузоподъёмностью от 130 кг |
Помимо типа материала важно учесть плотность заполнения: полупустой мешок деформируется сильнее и требует либо фиксации на конвейере, либо утрясывающей секции перед захватом.
Как работает роботизированная ячейка паллетирования мешков
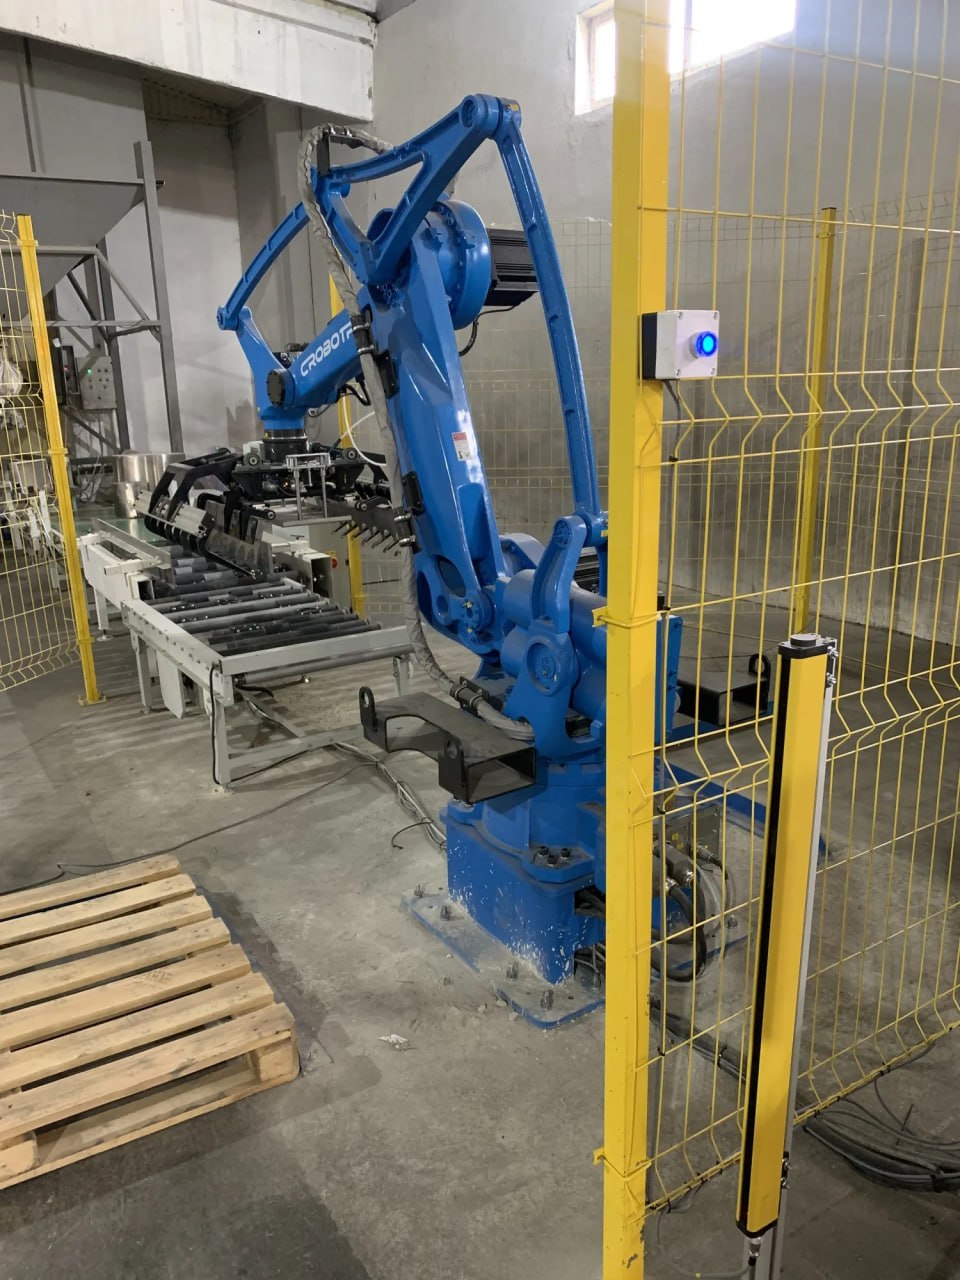
Типовой производственный поток выглядит так: фасовочный автомат → зашивочная машина или термосварка горловины → переворачивающий конвейер (если мешок идёт с горловиной вверх, его переворачивают «на живот» для более устойчивой укладки) → утрясывающая или вибрационная секция для выравнивания формы → рольганг с отсекателем → зона захвата робота → паллетная позиция.
Робот работает в цикле «захватить → поднять → перенести → ориентировать → опустить → разжать». Четырёхосевой паллетайзер выполняет этот цикл быстрее шестиосевого манипулятора: он не поворачивает руку «в плечевом суставе» и не перекладывает ориентацию груза, а просто поднимает, переносит и опускает, сохраняя горизонтальное положение захвата. За счёт этой специализации типичное время цикла составляет 4–8 секунд на мешок в зависимости от расстояния переноса и необходимого поворота.
Рабочая зона обычно содержит две паллетные позиции. Пока робот заполняет одну паллету, оператор выкатывает готовую паллету из второй позиции и устанавливает пустой поддон. Это исключает остановку линии при смене паллет.
Захваты для паллетирования мешков
Захват — ключевой элемент, определяющий стабильность и скорость работы. Неправильный захват означает срывы мешков, повреждение упаковки и простои.
Механический (клещевой) захват
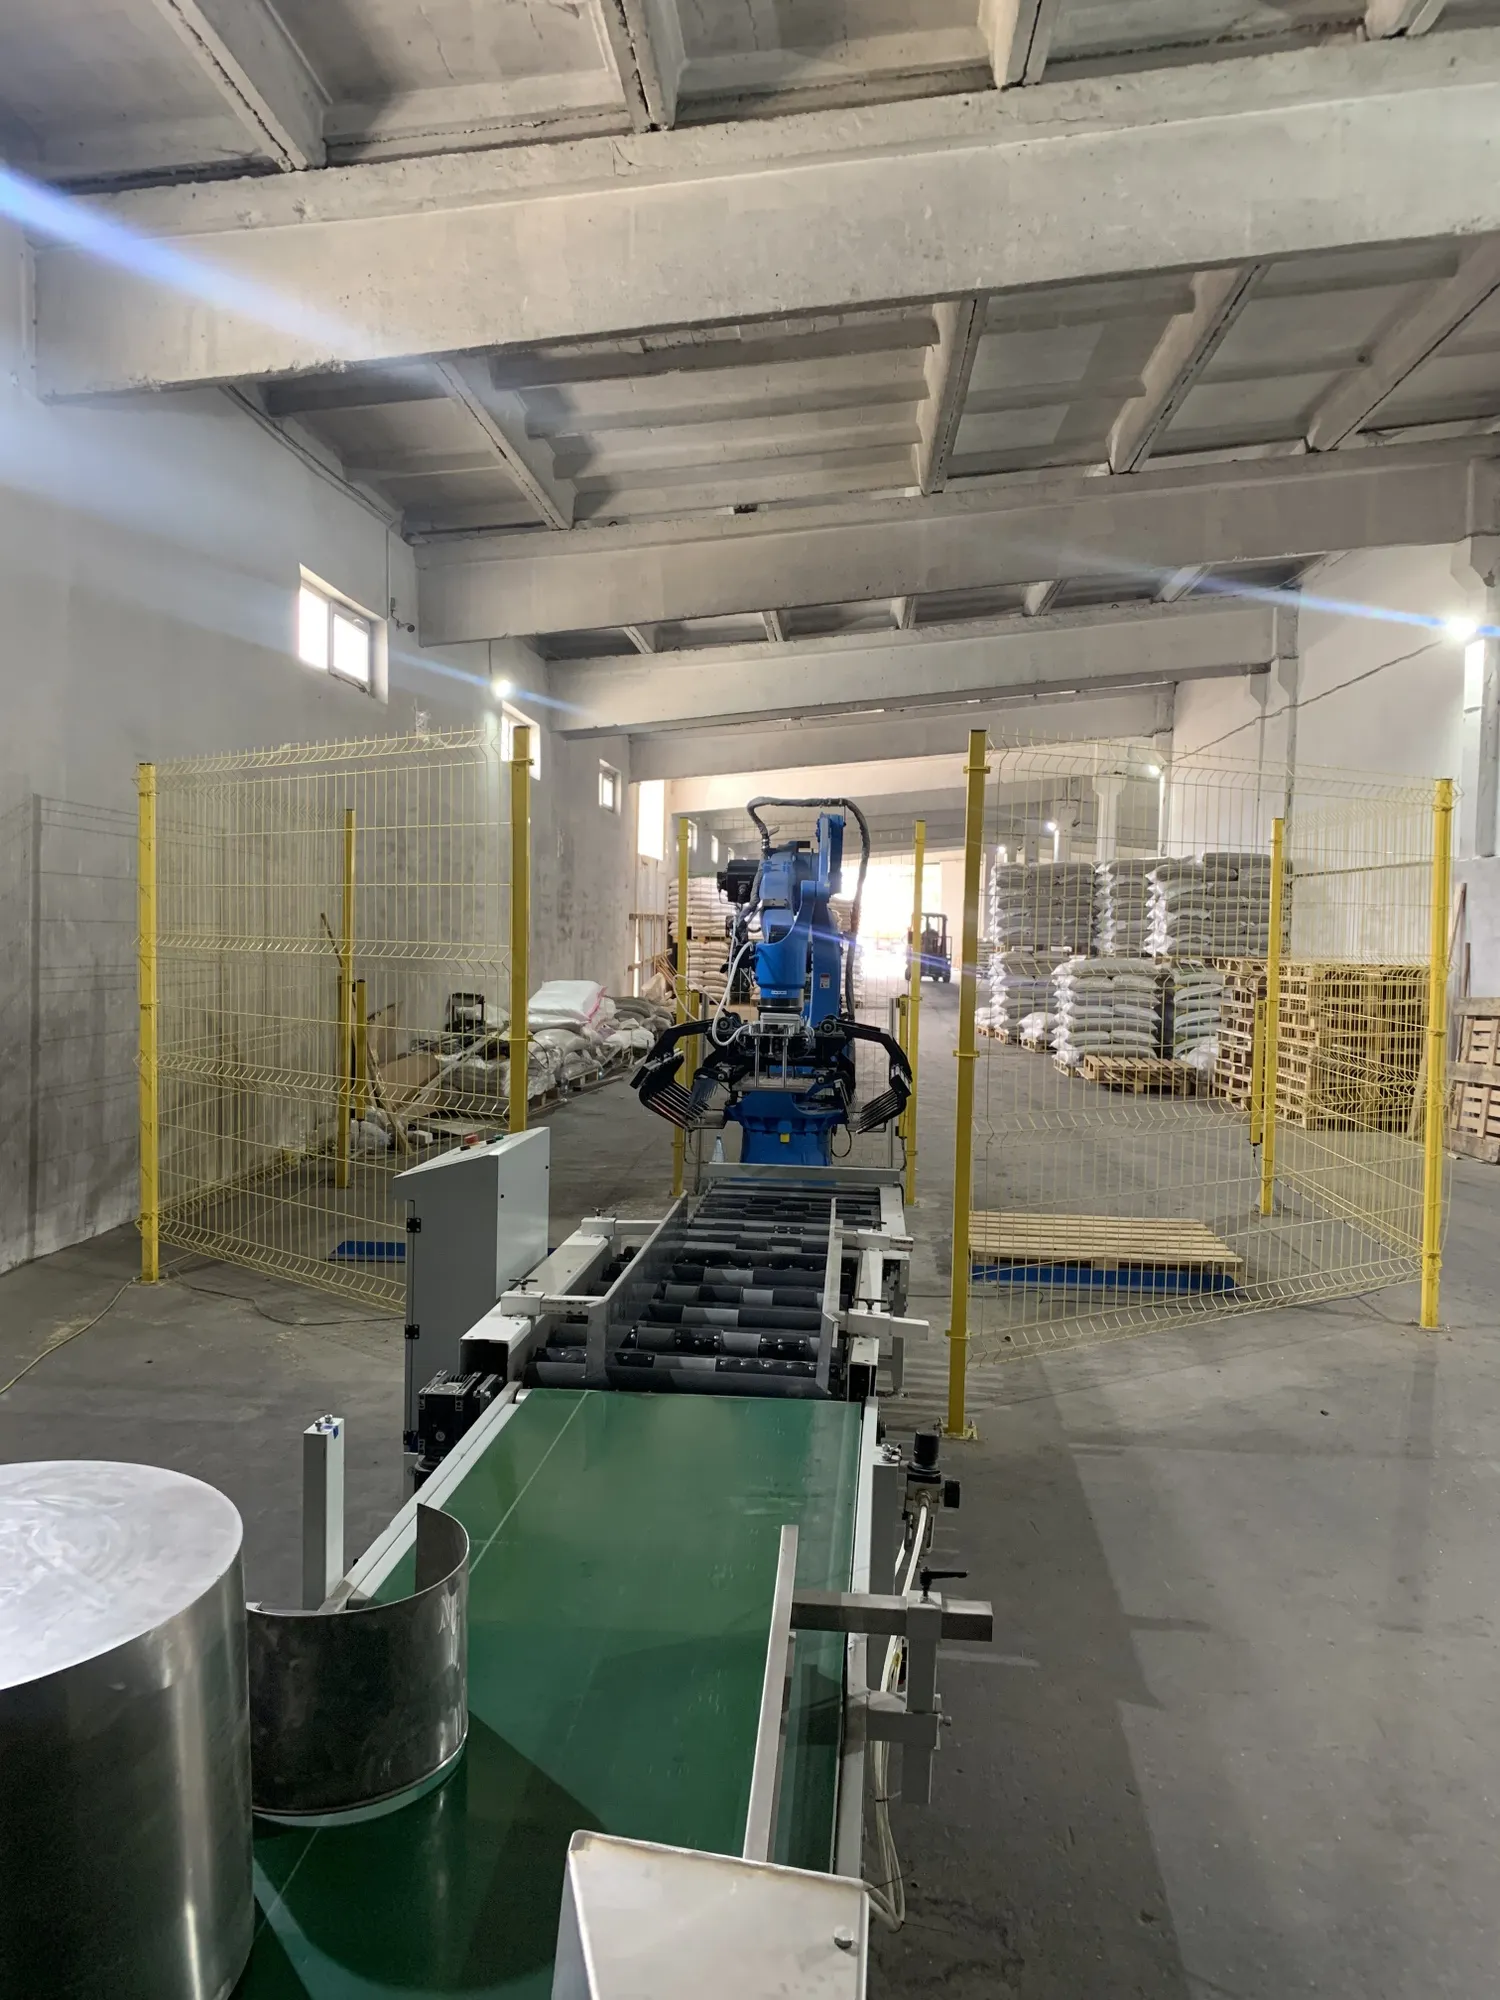
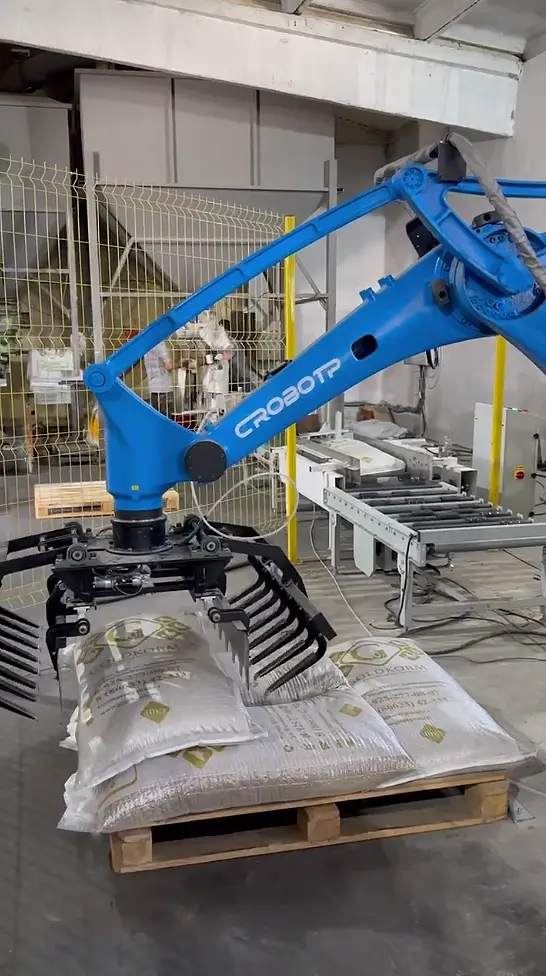
Наиболее распространённый тип для мешков с сыпучим содержимым. Две боковые плиты сжимают мешок с боков; дополнительная нижняя опора или вилка поддерживает снизу, не давая мешку провиснуть. Подходит для любых тканых, ламинированных и бумажных мешков вне зависимости от ровности поверхности. Обеспечивает надёжный захват даже при небольшой неоднородности формы.
Вакуумный захват
Одна или несколько вакуумных присосок прижимаются к поверхности мешка. Подходит для бумажных крафт-мешков и ПЭ-ламинированных мешков с ровной и достаточно пористой поверхностью. Работает быстрее механического: не нужно сжимать и разжимать; но требует герметичной поверхности. Для тканых ПП-мешков ненадёжен — воздух проходит сквозь ткань.
Комбинированный захват
Сочетает вакуумные присоски для начального подъёма и механические фиксаторы для удержания при переносе. Универсален для нескольких типов тары на одной линии.
При заказе роботизированного комплекса по паллетированию мешков CRP ROBOT подбирает тип захвата под конкретную продукцию: проводится тестовая укладка на стенде или на производстве заказчика.
Выбор робота-паллетайзера для мешков
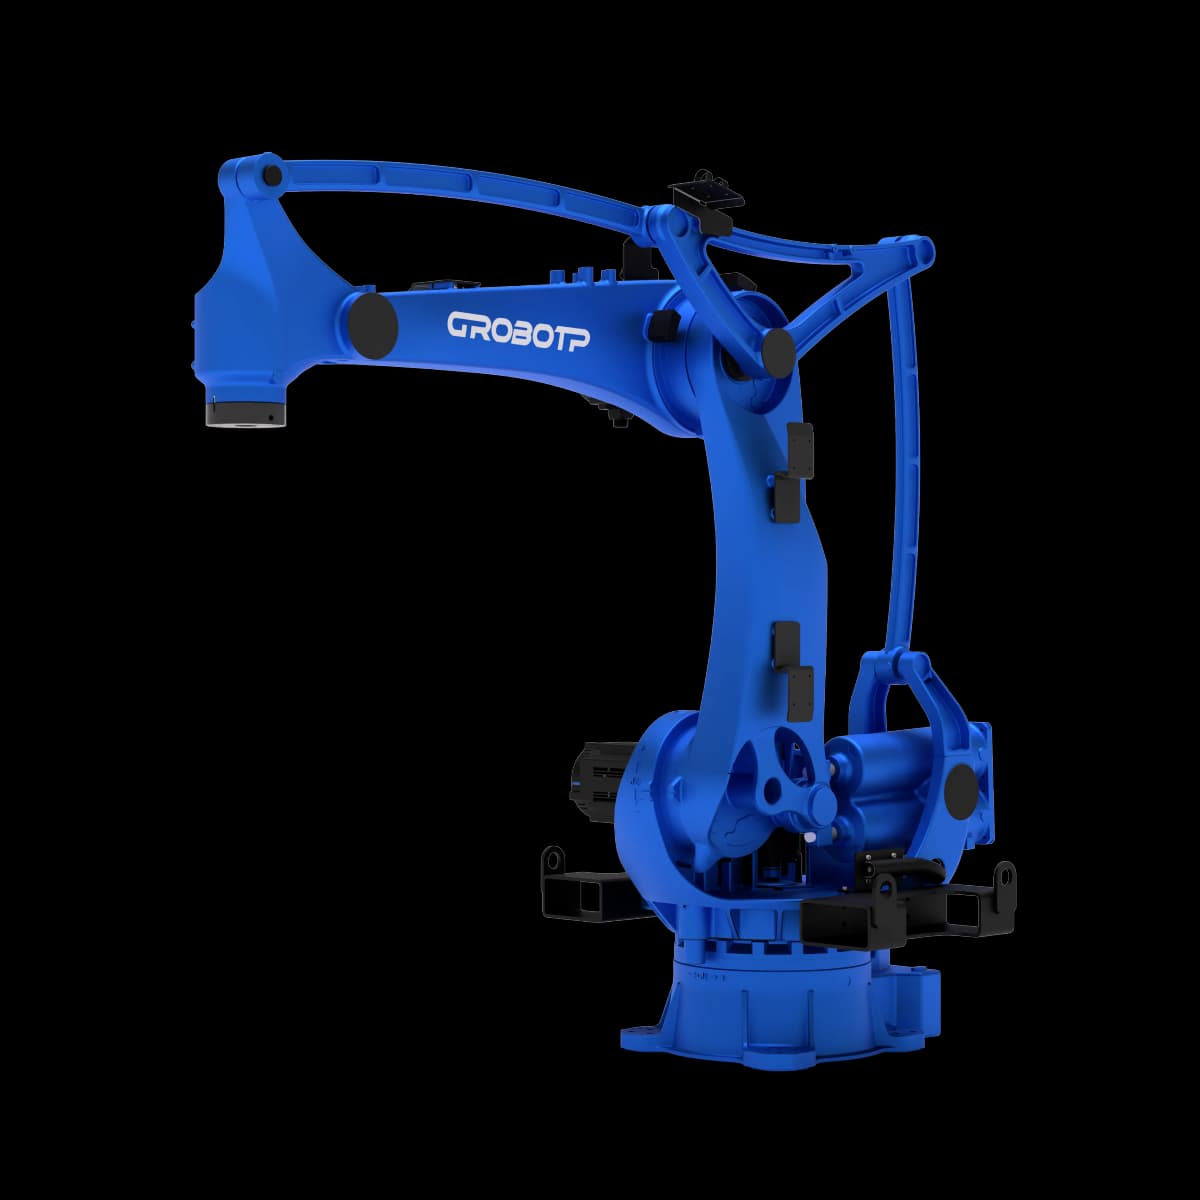
CRP ROBOT поставляет четырёхосевые роботы-паллетайзеры серии RP четырёх моделей. Главные параметры выбора — грузоподъёмность и досягаемость.
Грузоподъёмность: правильный расчёт
Частая ошибка — ориентироваться только на массу мешка. На фланец робота действует суммарная нагрузка: масса мешка плюс масса захвата. Захват для мешков 50 кг весит, как правило, 15–30 кг в зависимости от конструкции. Итого на фланце при одиночном мешке массой 50 кг и захвате 20 кг — 70 кг. Необходим запас: роботы работают с ускорениями, и динамические нагрузки превышают статические. Для надёжной работы выбирают модель с номинальной грузоподъёмностью не менее суммарной нагрузки с запасом 20–30%.
| Модель | Грузоподъёмность | Досягаемость | Повторяемость | Рекомендуемая масса мешка |
|---|---|---|---|---|
| RP15-15 | 15 кг | 1530 мм | ±0,05 мм | до 10 кг (с захватом 5 кг) |
| RP18-25 | 25 кг | 1885 мм | ±0,08 мм | до 15–18 кг (с захватом 7–10 кг) |
| RP24-130 | 130 кг | 2485 мм | ±0,2 мм | до 50 кг (с захватом до 80 кг) |
| RP32-180 | 180 кг | 3130 мм | ±0,1 мм | до 50 кг, тяжёлые захваты, одновременно несколько мешков |
Для стандартных промышленных мешков 25–50 кг основной выбор — RP24-130. Его грузоподъёмность 130 кг покрывает мешок 50 кг плюс тяжёлый захват с запасом. Досягаемость 2485 мм позволяет работать с Европаллетой (1200×800 мм) высотой до 1,6–1,8 м от уровня пола.
Модель RP32-180 применяется, когда нужна большая высота укладки или работа одновременно с несколькими мешками (групповой захват), либо когда захватное устройство тяжелее стандартного.
Досягаемость и высота паллеты
Стандартная паллета EUR/EPAL: 1200×800 мм. Высота укладки мешков 50 кг обычно составляет 4–5 слоёв по 3–5 мешков, итоговая высота паллеты — 0,9–1,6 м. Робот должен дотягиваться до верхнего ряда паллеты плюс высота захвата и самого мешка. Рекомендуемый запас досягаемости — не менее 300–500 мм сверх максимальной высоты укладки.
Для зон с двумя паллетами рядом расстояние от основания робота до центра крайней паллетной позиции обычно составляет 1,8–2,5 м. RP24-130 с досягаемостью 2485 мм перекрывает стандартную двухпозиционную компоновку.
Схемы укладки мешков на поддон
Схема укладки определяет устойчивость паллеты при транспортировке и хранении. Мешки — упругий груз, поэтому схему выбирают с учётом взаимного зацепления слоёв.
Рядная укладка
Мешки в каждом слое уложены в одном направлении, ряды параллельны. Простейшая схема, подходит для жёстких мешков с ровной поверхностью. Паллета менее устойчива — ряды могут смещаться при транспортировке.
Кирпичная укладка (со смещением)
Каждый нечётный слой уложен со сдвигом на половину мешка. Швы между мешками в соседних слоях не совпадают. Паллета значительно устойчивее. Применяется для большинства типов сыпучих продуктов.
Перекрёстная укладка
Нечётные и чётные слои уложены перпендикулярно. Обеспечивает максимальную устойчивость для деформируемых мешков. Требует точного позиционирования и поворота мешка роботом на 90°, что немного увеличивает время цикла.
Схемы укладки хранятся в памяти контроллера и переключаются оператором при смене продукции. CRP ROBOT программирует схемы при вводе комплекса в эксплуатацию; впоследствии схему можно добавить или изменить.
Расчёт производительности
Производительность ячейки паллетирования определяется минимальным из двух показателей: темпом подачи продукции и темпом работы робота. Если конвейер подаёт 400 мешков/час, а робот способен уложить 700 — узкое место линия; если наоборот, узкое место робот.
Пример расчёта для линии производства комбикорма
Условия: фасовочная линия 600 мешков/час по 25 кг, мешок полипропиленовый, схема кирпичная укладка с поворотом, паллета высотой 1,2 м, двухпозиционная зона паллетирования.
Цикл робота: захват (0,3 с) + подъём (0,8 с) + перенос с поворотом (1,5 с) + опускание и укладка (0,8 с) + возврат (1,1 с) = примерно 4,5–5,5 секунд на мешок. Это соответствует производительности 650–800 мешков/час.
Вывод: RP24-130 с механическим захватом покрывает темп линии 600 мешков/час с запасом. При росте темпа до 800–900 мешков/час следует проверить время цикла с конкретной схемой укладки и геометрией ячейки.
Число паллет в час: паллета стандартная EUR/EPAL 1200×800 вмещает 4 мешка 25 кг в ряду × 5 рядов × 5 слоёв = 100 мешков → 600 мешков/час = 6 паллет/час. Оператор выкатывает и ставит паллету примерно раз в 10 минут — нагрузка вполне управляемая для одного человека на двух позициях.
Состав роботизированного комплекса по паллетированию мешков
Робот-паллетайзер CRP серии RP — это только основа комплекса. Полная ячейка включает несколько элементов.
- Подающий конвейер — ленточный или рольганговый транспортёр, доставляющий мешок из зоны фасовки к роботу. Скорость и ширина подбираются под формат мешка.
- Утрясывающая секция — вибрирующий участок конвейера, на котором сыпучее содержимое перераспределяется, мешок приобретает более ровную форму и становится более предсказуемым для захвата.
- Рольганг с отсекателем — рабочая позиция захвата; отсекатель фиксирует мешок в строго определённом месте, исключая ошибку позиционирования.
- Захватное устройство — тип подбирается под упаковку.
- Зона формирования паллеты — одна или две позиции; при двух позициях смена паллеты не требует остановки робота.
- Система подачи паллет — ручная, с тележкой или автоматическим магазином поддонов.
- Система управления — шкаф управления с контроллером робота, пульт оператора, программное обеспечение с хранением схем укладки.
- Система безопасности — защитное ограждение, световые барьеры или лазерные сканеры по периметру, кнопки аварийной остановки.
По требованию заказчика комплекс дополняют автоматическим магазином пустых паллет, укладчиком межслойного картона и паллетообмотчиком стрейч-плёнкой.
Готовые типовые роботизированные комплексы по паллетированию CRP ROBOT включают комплекс для мешков с сыпучими материалами массой до 50 кг на базе RP24-130 с двумя рабочими позициями.
Расчёт окупаемости
Стоимость роботизированного комплекса по паллетированию мешков под ключ зависит от состава оборудования. Ориентировочно: базовый комплекс с роботом RP24-130, захватом, конвейером, двумя позициями для паллет, системой управления и безопасности — от 7–9 млн рублей. Точная сумма зависит от длины конвейера, типа захвата, наличия магазина паллет и обмотчика.
Пример расчёта при трёхсменной работе:
- Заменяемый персонал: 2 оператора в смену × 3 смены = 6 человек.
- Среднегодовые затраты на одного оператора с учётом налогов, соцвыплат, спецодежды и обучения: 1,2–1,5 млн рублей.
- Годовая экономия на персонале: 6 × 1,3 млн = 7,8 млн рублей.
- Дополнительная экономия: снижение потерь от некачественной укладки, устранение переработки при пиковых нагрузках, уменьшение травматизма.
- Простой расчётный срок окупаемости: 7–9 млн / 7,8 млн = около 1 года.
Реальная окупаемость зависит от конкретных условий предприятия: режима работы, ставок оплаты труда, стоимости монтажа и наладки. Для точного расчёта лучше запросить коммерческое предложение с учётом вашей производственной задачи.
Реализованные проекты по паллетированию мешков
CRP ROBOT реализовал несколько проектов роботизированного паллетирования мешков с сыпучими материалами на предприятиях России. В типовом проекте для производства комбикормов и строительных смесей использован робот RP24-130 с механическим захватом для мешков массой до 50 кг. Комплекс оснащён двумя паллетными позициями, что позволяет непрерывно принимать продукцию с фасовочной линии без остановки при смене поддонов.
Подробнее о реализованных проектах — на странице «Реализованные проекты».
Интеграция с производственной линией
Робот-паллетайзер — один из элементов единой производственной линии. Для корректной работы важно согласовать несколько параметров:
- Темп линии и темп паллетирования: при неравномерной подаче мешков нужна буферная зона на конвейере перед роботом.
- Сигналы от фасовочного оборудования: робот должен знать о начале и конце партии для правильного переключения схем укладки.
- Управление подачей пустых паллет: при автоматическом магазине робот сам инициирует подачу пустого поддона после завершения заполненной паллеты.
- Интерфейс оператора: пульт управления позволяет выбрать продукцию, схему укладки, задать число слоёв.
CRP ROBOT выполняет интеграцию комплекса с действующей производственной линией заказчика: подключение к сигналам фасовочного оборудования, настройку зон безопасности, программирование схем укладки и обучение операторов.
Роботизированное паллетирование мешков: часто задаваемые вопросы
Подходит ли робот-паллетайзер для мешков нестандартного размера?
Да, при условии что мешки имеют стабильную форму и поступают на рабочую позицию в одинаковой ориентации. Для переключения между форматами мешков схема укладки меняется в контроллере оператором; если захват рассчитан на диапазон размеров, перенастройка занимает несколько минут.
Может ли один робот обслуживать несколько конвейеров?
Один четырёхосевой паллетайзер обычно работает с одним или двумя конвейерами. Если конвейеры подходят с разных сторон и темп каждого невысок, возможно обслуживание двух линий одним роботом. Проектирование зоны требует анализа темпов и расстояний.
Что происходит при аварийной остановке?
При срабатывании любого датчика безопасности (световой барьер, кнопка E-Stop) робот останавливается в течение сотен миллисекунд. Мешок в захвате остаётся зафиксированным. После устранения причины оператор возобновляет работу с пульта управления. Все аварийные события записываются в журнал контроллера.
Как рассчитать, справится ли робот с нашим темпом линии?
Необходимо знать: темп фасовочной линии (мешков/час), массу и габариты мешка, требуемую схему укладки, высоту паллеты, расстояние от конвейера до паллетной зоны. CRP ROBOT проводит расчёт времени цикла и подбирает модель на основе этих данных. Возможно тестирование захвата и укладки на демонстрационном стенде.
Можно ли купить только робота, без полного комплекса?
Да. CRP ROBOT поставляет роботы серии RP отдельно — с контроллером и пультом обучения. Механическую интеграцию в этом случае выполняет собственная служба автоматизации предприятия. Для поставки полного комплекса «под ключ» CRP ROBOT выполняет проектирование, поставку всего оборудования, монтаж, пусконаладку и обучение персонала.
Нужна ли специальная подготовка пола или фундамент?
Роботы серии RP устанавливаются напольно на ровное бетонное основание с анкерным креплением. Требования к несущей способности пола и разметка фундаментных отверстий указываются в технической документации на конкретную модель. Специальный вибрационный фундамент не требуется.
Предоставляет ли CRP ROBOT гарантию на комплекс?
Роботы CRP имеют гарантию 2 года с момента запуска на производстве. На гарантийный и постгарантийный период доступно сервисное обслуживание 24/7.
Итог: как выбрать робот для паллетирования мешков
Для большинства промышленных мешков 25–50 кг основной выбор — RP24-130: грузоподъёмность 130 кг покрывает массу мешка плюс захват с запасом, досягаемость 2485 мм обеспечивает укладку на стандартную паллету высотой до 1,6–1,8 м. Для лёгких мешков до 15–18 кг подойдёт RP18-25. Для очень тяжёлых мешков свыше 50 кг или при необходимости укладывать несколько мешков одновременно — RP32-180.
Выбор захвата зависит от материала мешка: механический клещевой для тканых ПП-мешков, вакуумный или комбинированный для плотных бумажных и ПЭ-мешков.
Для правильного выбора оборудования и расчёта производительности нужны данные о конкретной линии. Пришлите нам описание своей задачи: тип и массу мешка, темп линии, высоту укладки и режим работы — специалисты CRP ROBOT рассчитают время цикла, подберут модель и состав комплекса под ваше производство.
Разработаем решение для вашего производства


