


 Вернуться к проектамК проектам
Лазерная сварка стоек информационных терминалов
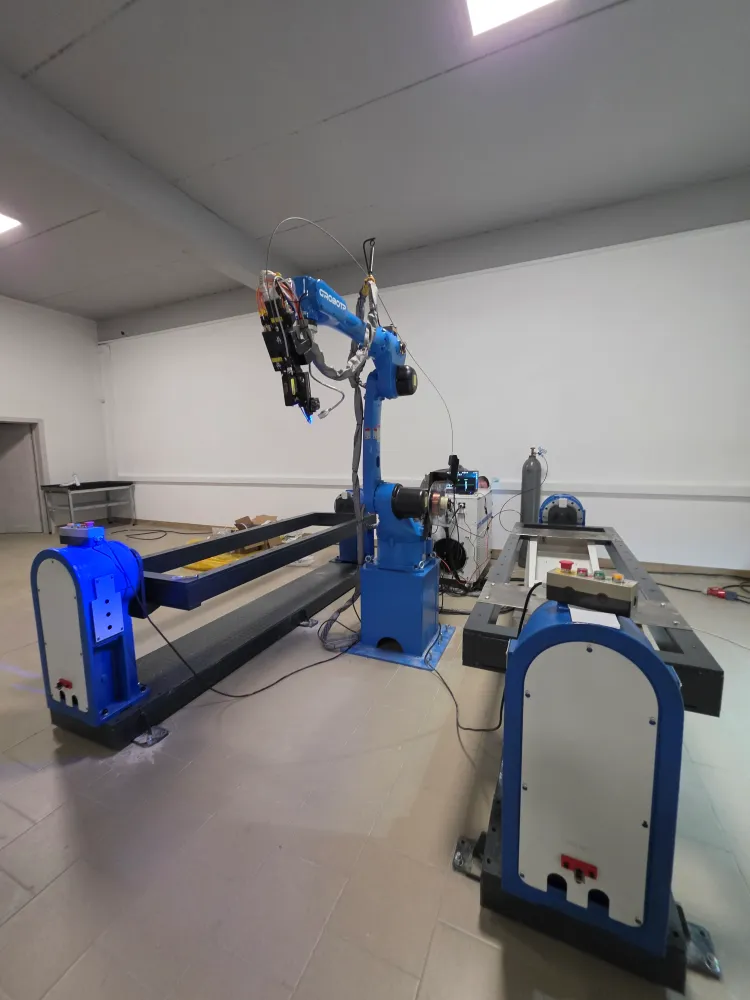
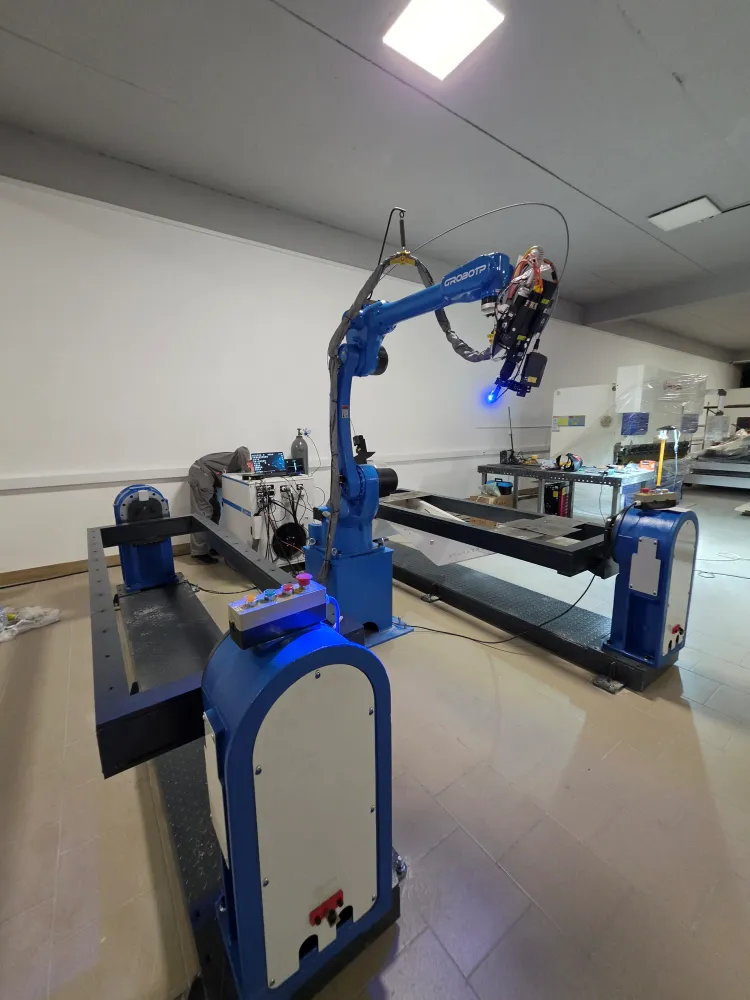
CRP Robot подобрал и поставил оборудование для роботизированной лазерной сварки стоек информационных терминалов. В комплект вошли робот RA20-12-J с лазерным источником мощностью 2000 Вт, два одноосевых позиционера WB1KC-500 и датчик слежения за швом SV-180-S. Комплектацию пересмотрели по срокам поставки: вместо одного трёхосевого позиционера выбрали два одноосевых.
Задача заказчика
Заказчик обратился в CRP Robot за оборудованием для сварки объёмных стоек информационных терминалов. При подборе нужно было учесть две особенности изделия. Во-первых, для доступа к соединениям на разных сторонах стойки заготовку нужно разворачивать. Во-вторых, при лазерной сварке луч должен точно проходить по стыку, даже если после установки заготовки его положение отличается от заданного в программе.
В этой комплектации положение заготовки задаёт позиционер, а фактическое положение стыка определяет оптический датчик. Так можно учесть и геометрию стойки целиком, и смещение конкретного соединения.
Почему вместо трёхосевого позиционера выбрали два одноосевых
В первом варианте мы предложили робота для лазерной сварки с трёхосевым позиционером. На этапе согласования выяснилось, что два одноосевых позиционера можно поставить быстрее. Для окончательной комплектации выбрали два WB1KC-500, каждый с рамой и основанием длиной 2500 мм.
Позиционер WB1KC-500 поворачивает закреплённую заготовку вокруг одной оси. При подборе такой схемы для объёмной стойки проверяют, какие стыки становятся доступны после поворота, под каким углом робот может подвести сварочную головку и достаточно ли места для её прохода мимо оснастки. Два позиционера дают две отдельные позиции для установки деталей. Диапазон ориентаций каждой заготовки определяют её крепление и доступные углы поворота.
Как датчик SV-180-S помогает вести лазерную сварку по стыку
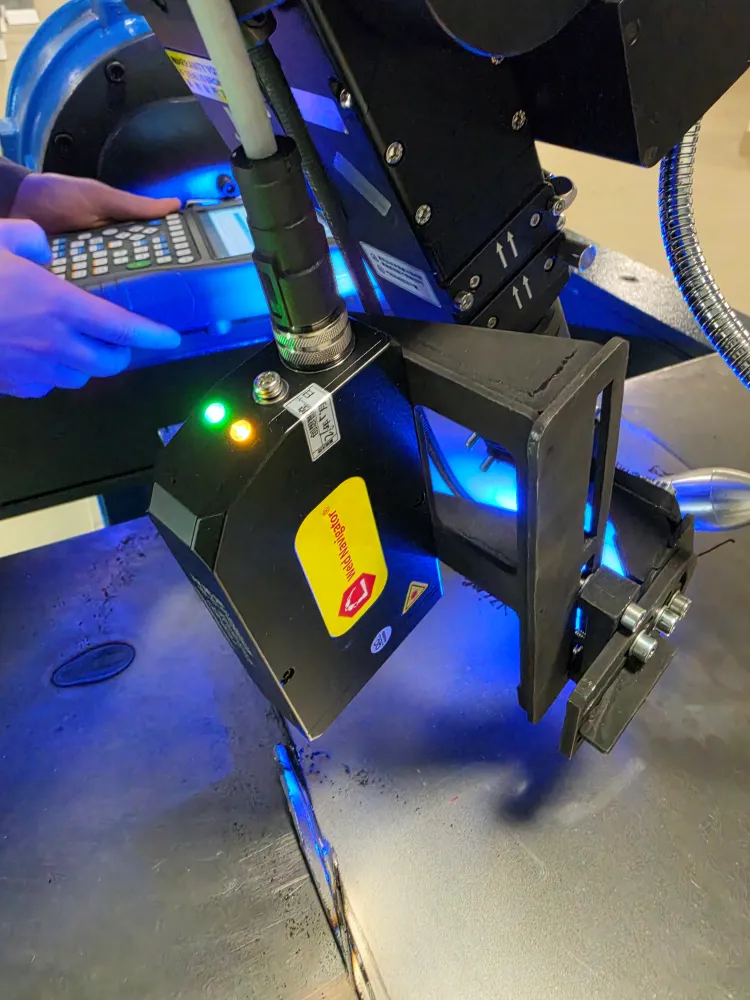
Лазерный датчик оптического слежения SV-180-S определяет фактическое положение стыка. Датчик проецирует лазерную линию на поверхность, а камера считывает её профиль. По этим данным система может скорректировать запрограммированную траекторию сварочной головки, если положение стыка изменилось из-за допусков сборки или установки стойки в оснастку.
Для объёмной заготовки важно, чтобы датчик видел стык по всей контролируемой траектории. При проверке доступа к соединению учитывают положение сварочной головки и обзор датчика: выступающие элементы стойки или зажимы оснастки могут перекрывать линию сканирования.
Комплектация поставки
| Оборудование | Количество | Назначение |
|---|---|---|
| Промышленный робот RA20-12-J с лазерным сварочным источником 2000 Вт | 1 комплект | Перемещение сварочной головки по траектории шва и лазерная сварка |
| Тумба для робота | 1 шт. | Установка промышленного робота |
| Одноосевой позиционер WB1KC-500 с рамой и основанием длиной 2500 мм | 2 шт. | Установка и поворот заготовки для доступа к соединениям |
| Лазерный датчик оптического слежения SV-180-S | В составе поставки | Определение фактического положения стыка |
Что нужно для подбора оборудования под другую стойку
Для подбора робота, позиционера и датчика нужны чертёж или 3D-модель стойки, её габариты и масса, марка и толщина материала, расположение швов и требуемый темп выпуска. Если оснастка уже есть, пригодятся её размеры, масса и схема крепления. По этим данным можно оценить досягаемость робота, нагрузку на позиционер и доступ датчика к стыкам.
Для позиционера учитывают массу заготовки вместе с оснасткой и положение их общего центра тяжести относительно оси вращения. Чем дальше центр тяжести от оси, тем выше момент, который приходится учитывать при подборе привода.
Применение того же робота для другого изделия показано в проекте лазерной сварки решётчатых настилов.
Отправьте чертёж или 3D-модель в CRP Robot, чтобы подобрать комплектацию для сварки ваших стоек.
ВЫБЕРИТЕ СВОЕГО РОБОТА ДЛЯ ЛАЗЕРНОЙ СВАРКИ И РЕЗКИ

- Нагрузка:
- 12 кг
- Досягаемость:
- 1554 мм

- Нагрузка:
- 20 кг
- Досягаемость:
- 1730 мм

- Нагрузка:
- 12 кг
- Досягаемость:
- 2015 мм

- Нагрузка:
- 10 кг
- Досягаемость:
- 1320 мм

- Нагрузка:
- 5 кг
- Досягаемость:
- 1801 мм


Разработаем решение для вашего производства


