


Захватное устройство — это «кисть руки» промышленного робота, то, чем он берёт и удерживает деталь. Вакуумный захват — один из самых распространённых типов: именно им роботы перемещают листы, коробки, стекло, упаковку и укладывают продукцию на паллеты. Разберём, что такое вакуумный захват для робота, как он работает, из чего состоит, какие бывают присоски и как подобрать захват под конкретную деталь.
Что такое вакуумный захват для робота
Назначение и место на роботе
Вакуумный захват для робота — это рабочий инструмент (схват, оснастка) на фланце робота-манипулятора, который удерживает деталь за счёт разрежения под присосками. Он относится к сменной оснастке: под разные изделия на один и тот же робот ставят разные захваты.
Чем вакуумный захват отличается от других типов:
- Механический (пальцевый, клещевой) — зажимает деталь губками; подходит для деталей сложной формы, но контактирует с ними «жёстко».
- Магнитный — удерживает только ферромагнитные металлы.
- Вакуумный — присасывается к поверхности; удобен для плоских, гладких, малопористых и герметичных изделий, не царапает поверхность.
Вакуумный захват для манипулятора хорошо работает с листом, стеклом, пластиком, коробками и упаковкой — везде, где есть ровная поверхность, к которой можно присосаться. Сравнить типы роботов и задачи можно в каталоге всех промышленных роботов.
Как работает вакуумный захват: принцип
Перепад давления и сила присасывания
Разберём, как работает вакуумный захват, принцип у него простой. Присоска прижимается к детали, и из полости под ней откачивается воздух. Давление под присоской становится ниже атмосферного, а снаружи на деталь продолжает давить обычное атмосферное давление. Именно эта разница — перепад давления — прижимает деталь к присоске и удерживает её.
Отсюда важный вывод: деталь удерживает не «присос сам по себе», а перепад давления, умноженный на площадь присосок. Чем больше площадь контакта и глубже вакуум, тем сильнее удержание. Вакуумный захват, принцип которого основан на перепаде давления, поэтому требует хорошей герметичности контакта: через щели и поры воздух подсасывается, вакуум падает, и деталь может сорваться.
Рабочий цикл выглядит так: контакт присоски с деталью → откачка воздуха и захват → удержание и перенос → сброс вакуума (или короткий наддув воздухом) для надёжного отпускания детали в нужной точке.
Устройство и компоненты захвата
Присоски, эжектор или насос, арматура, датчики
Вакуумный захват состоит из нескольких узлов:
- Присоски — контактируют с деталью; крепятся с пружинным ходом или компенсатором, чтобы подстраиваться под неровности и разную высоту.
- Распределитель (коллектор) — соединяет присоски с источником вакуума.
- Источник вакуума — вакуумный насос или эжектор. Эжектор — это струйный вакуумный насос, который создаёт разрежение за счёт потока сжатого воздуха; он компактный и ставится прямо на захвате. Насос применяют, когда нужны большая производительность или работа с заметными утечками. Источник вакуума — это часть захватного устройства, он не связан с приводами самого робота.
- Фильтр — защищает систему от пыли и мелких частиц с поверхности детали.
- Датчик (реле) вакуума — контролирует, что деталь действительно захвачена, прежде чем робот начнёт перенос.
- Быстрый сброс вакуума или обдув — для чёткого отпускания детали.
Все эти узлы крепятся к фланцу робота-манипулятора через переходную плиту.
Виды присосок и захватов
По форме, материалу и схеме
Присоски вакуумного захвата различают по форме и материалу:
- Плоские присоски — для ровных гладких поверхностей (лист, стекло, панели).
- Сильфонные (с гофром) — складываются, компенсируя неровности и разную высоту, и подтягивают деталь; удобны для неплоских изделий и мягкой упаковки.
- Удлинённые и овальные — для профиля, узких деталей и листа.
Материал присоски подбирают под поверхность: для гладких, шероховатых, замасленных или горячих деталей применяют разные эластомеры. По схеме захваты бывают одиночные (одна-две присоски для небольших деталей) и многоприсосочные (площадные траверсы) — для крупного листа, где присоски распределяют по площади, чтобы деталь не прогибалась.
| Поверхность / деталь | Подходящая присоска |
|---|---|
| Гладкий лист, стекло | Плоская |
| Неровная или мягкая упаковка | Сильфонная (с гофром) |
| Профиль, узкие детали | Удлинённая / овальная |
| Крупный лист | Многоприсосочная траверса |
Расчёт и подбор вакуумного захвата
Сила удержания, число присосок, запас
Чтобы захват надёжно держал деталь, рассчитывают силу удержания. Упрощённо она равна перепаду давления, умноженному на суммарную площадь присосок. Полученное значение делят на коэффициент запаса (обычно от 2 до 4, а при переносе с ускорениями и вертикальном удержании — больше), чтобы деталь не сорвалась в движении.
Что учитывают при подборе:
- Масса и размеры детали и положение при переносе (горизонтально или вертикально — вертикаль требует большего запаса).
- Ускорения робота — чем быстрее движение, тем выше нагрузка на присоски.
- Герметичность и состояние поверхности — пористость, перфорация, масло и грязь увеличивают утечки и снижают удержание.
- Число и размер присосок — больше площадь и больше точек опоры означают большую силу и устойчивость.
- Источник вакуума — его производительность и глубину вакуума выбирают с учётом возможных утечек.
Все расчётные значения ориентировочные: их уточняют расчётом под конкретную деталь и пробным циклом.
Где применяют вакуумные захваты
Паллетирование, перемещение, укладка
Вакуумные захваты для манипуляторов применяют в типовых задачах перемещения и укладки:
- паллетирование коробок, мешков и упаковки;
- перемещение листа, стекла и панелей;
- загрузка и выгрузка деталей;
- укладка готовой продукции;
- обслуживание прессов и станков.
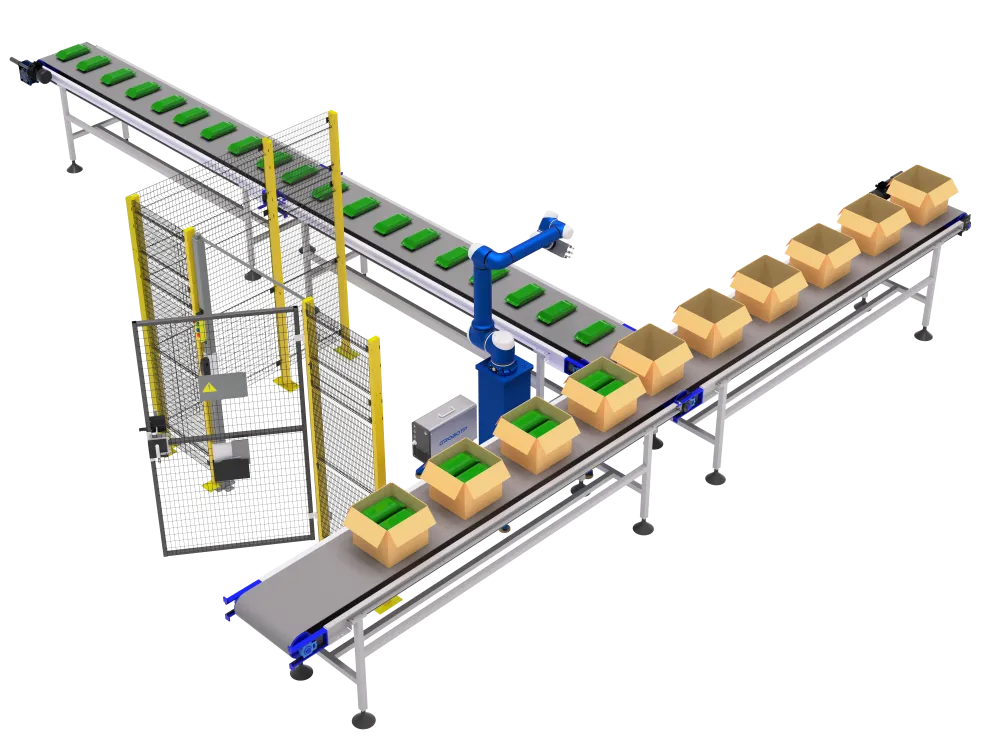
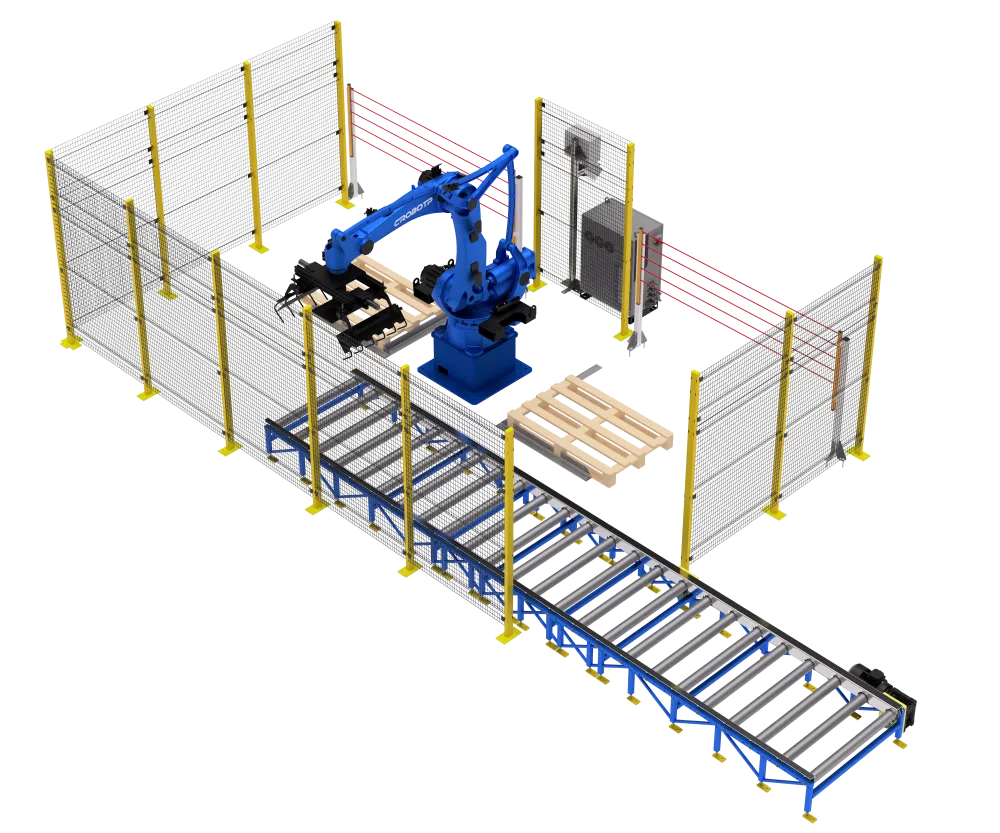
Вакуум удобен тем, что цикл быстрый, поверхность не царапается, а работать можно даже с хрупкими и плоскими изделиями. Компания CRP ROBOT (работает с 2020 года) применяет вакуумные захваты в задачах паллетирования и перемещения и поставляет решения под ключ в России, Беларуси, Казахстане, Киргизии и Армении; захват подбирают под деталь на этапе внедрения, а операторов обучают базовой работе за 3–5 дней. Направления — роботы для паллетирования, роботы для перемещения и роботы-манипуляторы.
Плюсы, ограничения и типовые ошибки
Когда вакуум не подходит и что идёт не так
Плюсы вакуумного захвата: простота, высокая скорость цикла, бережность к поверхности и лёгкая переналадка под другую деталь.
Ограничения: вакуум плохо работает с пористыми, перфорированными, сильно изогнутыми, грязными или промасленными поверхностями — там велики утечки и удержание ненадёжно.
| Проблема | Причина | Решение |
|---|---|---|
| Деталь срывается в движении | Недооценён запас по силе удержания | Увеличить площадь/число присосок, пересчитать с запасом |
| Присоска не держит | Неверный материал или форма присоски | Подобрать присоску под поверхность |
| Вакуум «не набирается» | Утечки, засор фильтра, негерметичная поверхность | Проверить фильтр и герметичность, выбрать другой источник вакуума |
| Деталь не отпускается вовремя | Медленный сброс вакуума | Добавить быстрый сброс или обдув |
| Робот начинает перенос без детали | Нет контроля захвата | Установить датчик (реле) вакуума |
Частые вопросы (FAQ)
Какой вес может поднять вакуумный захват?
Это определяется силой удержания — перепадом давления, умноженным на площадь присосок, с коэффициентом запаса. Чем больше и глубже вакуум и чем больше суммарная площадь присосок, тем тяжелее деталь можно переносить. Конкретный вес считают под деталь и проверяют пробным циклом.
Чем эжектор отличается от вакуумного насоса?
Эжектор — компактный струйный насос, который создаёт вакуум из сжатого воздуха и ставится прямо на захвате; удобен для небольших и средних задач. Вакуумный насос применяют, когда нужны большая производительность или работа с заметными утечками.
Можно ли вакуумом поднимать пористые или перфорированные детали?
С обычными присосками — плохо: через поры и отверстия подсасывается воздух, и вакуум падает. Для таких изделий нужны специальные решения (например, большая производительность источника вакуума или пористые присоски-накладки), но часто логичнее другой тип захвата.
Как выбрать количество и размер присосок?
Их подбирают так, чтобы суммарная площадь обеспечивала нужную силу удержания с запасом, а расположение удерживало деталь без прогиба. Для крупного листа присоски распределяют по площади на траверсе.
Чем вакуумный захват лучше механического?
Вакуумный захват не царапает поверхность, быстро берёт и отпускает деталь и легко переналаживается. Механический надёжнее для деталей сложной формы и неудобных для присасывания поверхностей. Выбор зависит от изделия.
Нужен ли датчик вакуума и зачем?
Да, он контролирует, что деталь действительно захвачена, прежде чем робот начнёт перенос. Без датчика возможны переносы «вхолостую» и падение детали.
Заключение
Вакуумный захват удерживает деталь за счёт перепада давления под присосками, а его надёжность зависит от правильно подобранных присосок, запаса по силе удержания и контроля вакуума. Короткая схема подбора: оценить поверхность → выбрать тип присоски → рассчитать силу удержания с запасом → предусмотреть контроль захвата. Подобрать вакуумный захват и внедрить его под вашу задачу перемещения или паллетирования помогут специалисты CRP ROBOT.

