


 Вернуться к блогуК блогу
Диаграмма нагрузки робота: как связаны грузоподъёмность и вылет
Паспортная грузоподъёмность промышленного робота — это максимальная масса груза (деталь плюс инструмент), которую манипулятор перемещает при стандартном положении центра масс относительно фланца. На большом вылете и при смещённом центре масс допустимая масса снижается: предел задаёт не цифра в названии модели, а допустимый момент на осях запястья, который считается по формуле T = 9,8 × m × L (Н·м). Поэтому робота подбирают по диаграмме нагрузки, а не по одному параметру из шильдика.
Что означают грузоподъёмность и вылет в паспорте робота
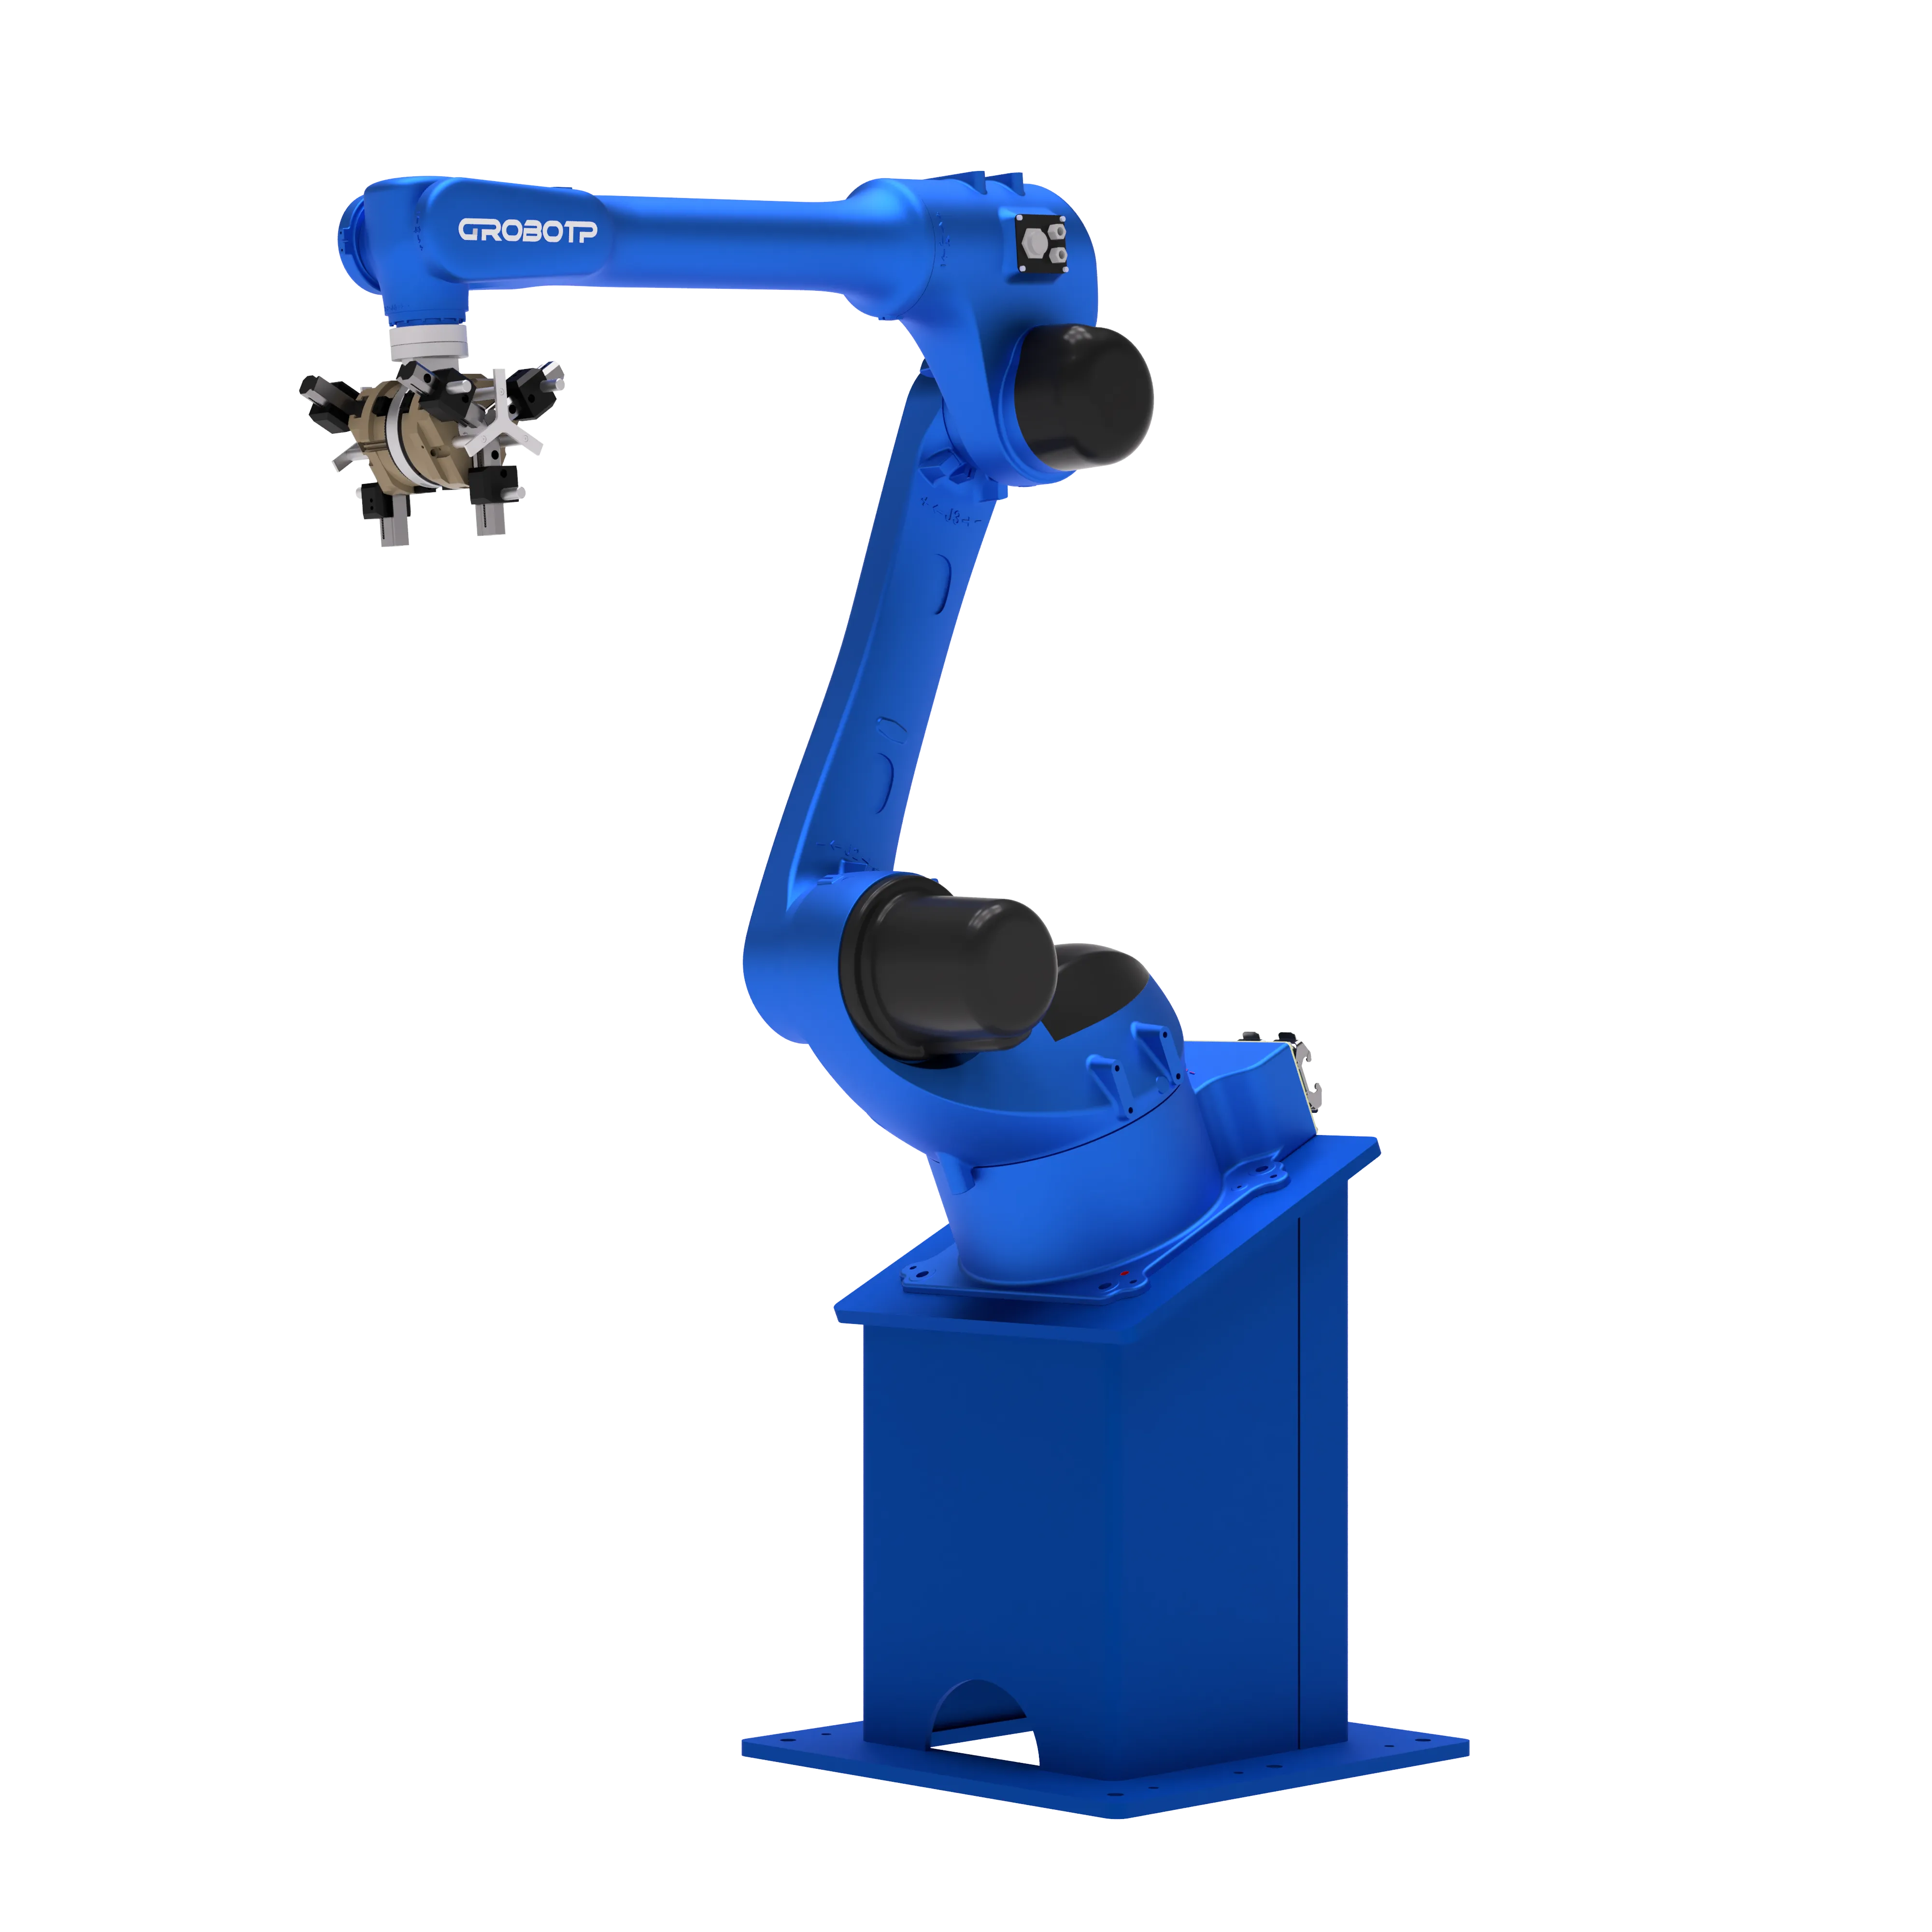
Грузоподъёмность (payload) указывается в килограммах и всегда включает массу инструмента: захвата, переходной плиты, датчиков и кабелей на запястье. Вылет, или досягаемость, — максимальное расстояние от оси поворота основания до фланца запястья; вместе с диапазонами углов осей он определяет рабочую зону. Например, у шестиосевого робота CRP RA20-12 грузоподъёмность составляет 12 кг при досягаемости 2015 мм и повторяемости ±0,08 мм. Общие критерии выбора — тип операции, число осей, условия среды — мы разбирали в статье о том, как выбрать промышленного робота; здесь сосредоточимся на связке «масса — вылет — момент».
Почему робот на 12 кг не всегда может нести 12 кг
Номинальная грузоподъёмность задана для компактного груза, центр масс которого расположен близко к фланцу. Как только центр масс смещается — длинный захват, крупная деталь, удлинитель — растёт момент на осях запястья J4–J6: T = 9,8 × m × L, где m — суммарная масса груза в кг, L — расстояние от оси вращения до центра масс в метрах. Пример: груз 12 кг с центром масс на 0,45 м создаёт момент 52,9 Н·м — это почти предел для RA20-12 (допустимо 55 Н·м по осям J4/J5); тот же груз на плече 0,6 м даст 70,6 Н·м, то есть перегруз почти на 30%. Второе ограничение — момент инерции груза I = m × L² + Iг, где Iг — собственный момент инерции детали относительно её центра масс: чем инерция больше, тем тяжелее приводам разгонять и тормозить груз без вибраций.
| Предел нагрузки на запястье | CRP RA20-12 (12 кг) | CRP RA28-360 (360 кг) |
|---|---|---|
| Допустимый крутящий момент J4 / J5 | 55 Н·м | 2060 Н·м |
| Допустимый крутящий момент J6 | 32 Н·м | 1060 Н·м |
| Допустимый момент инерции J4 / J5 | 2,3 кг·м² | 260 кг·м² |
| Допустимый момент инерции J6 | 1,2 кг·м² | 160 кг·м² |
Значения приведены из технических характеристик карточек RA20-12 и RA28-360. Именно этими пределами, а не «голыми» килограммами, ограничена реальная нагрузка на вылете.
Как читать диаграмму нагрузки: пять шагов
Диаграмма нагрузки показывает допустимую массу груза в зависимости от положения его центра масс: по горизонтальной оси откладывается плечо L от центра фланца, по вертикальной — смещение Z; всё, что внутри кривой, допустимо. Порядок проверки одинаков для любого производителя:
- Определите суммарную массу: деталь + захват + переходная оснастка на фланце.
- Найдите центр масс всего пакета и измерьте плечи L (по горизонтали) и Z (по вертикали) от центра фланца.
- Нанесите точку (L, Z) на диаграмму нагрузки: внутри ограничивающей кривой — режим допустим.
- Проверьте моменты T = 9,8 × m × L и инерции I = m × L² + Iг по таблице пределов для осей J4–J6.
- Заложите запас 10–20% по массе на динамику (ускорения, рывки) и износ — впритык роботы не подбирают.
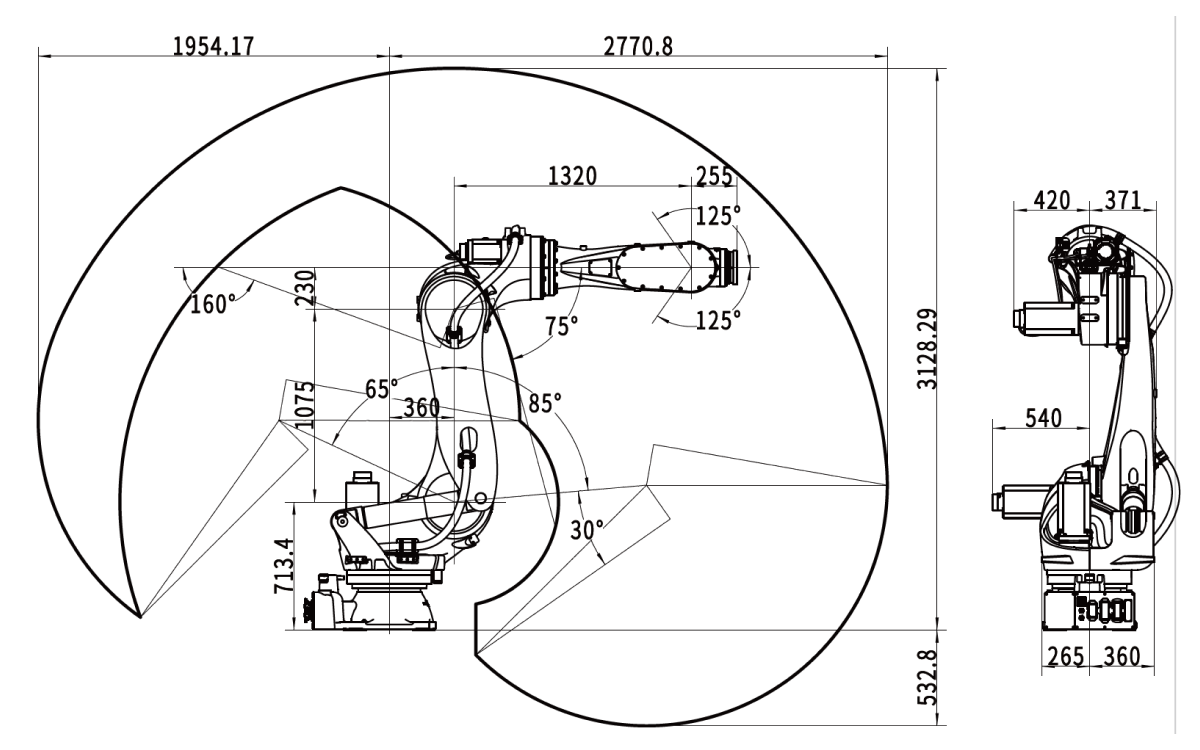
Диаграмма нагрузки всегда работает в связке с диаграммой досягаемости: сначала по ней проверяют, что робот физически достаёт до всех точек траектории, затем — что в этих точках выдержаны момент и инерция.
Пример расчёта: загрузка станка деталью 8 кг
Расчётный пример (исходные данные условные, методика — из руководств производителей роботов). Задача: робот обслуживает станок, деталь 8 кг, захват с плитой 3 кг, центр масс пакета на L = 0,25 м от фланца; деталь — пластина 300 × 200 мм. Проверяем RA20-12 (12 кг, пределы J5: 55 Н·м и 2,3 кг·м²):
- Масса: m = 8 + 3 = 11 кг — меньше 12 кг, но запас всего 8%, то есть ниже рекомендуемых 10%.
- Момент: T = 9,8 × 11 × 0,25 = 27,0 Н·м — меньше 55 Н·м, по моменту проходит с двукратным запасом.
- Инерция: m × L² = 11 × 0,25² = 0,69 кг·м²; собственная инерция пластины Iг = (1/12) × 8 × (0,3² + 0,2²) ≈ 0,09 кг·м²; итого ≈ 0,78 кг·м² — меньше 2,3 кг·м², проходит.
Вывод: по моменту и инерции RA20-12 справляется, но по массе работает на 92% от номинала — при длительных интенсивных циклах разумнее взять модель следующего класса, на 20 кг. Такой расчёт до покупки исключает главную ошибку подбора — робота, который «по паспорту поднимает», а в реальной компоновке перегружен.
Грузоподъёмность против вылета: как выбрать класс робота
Масса и вылет конкурируют: при прочих равных длиннорукий робот допускает меньшую нагрузку, потому что растут моменты на осях. Поэтому класс выбирают от задачи, а не «с запасом на вырост» — переразмеренный робот дороже, медленнее разгоняется и требует более массивного основания.
| Параметр | CRP RA20-12 | CRP RA28-360 |
|---|---|---|
| Грузоподъёмность | 12 кг | 360 кг |
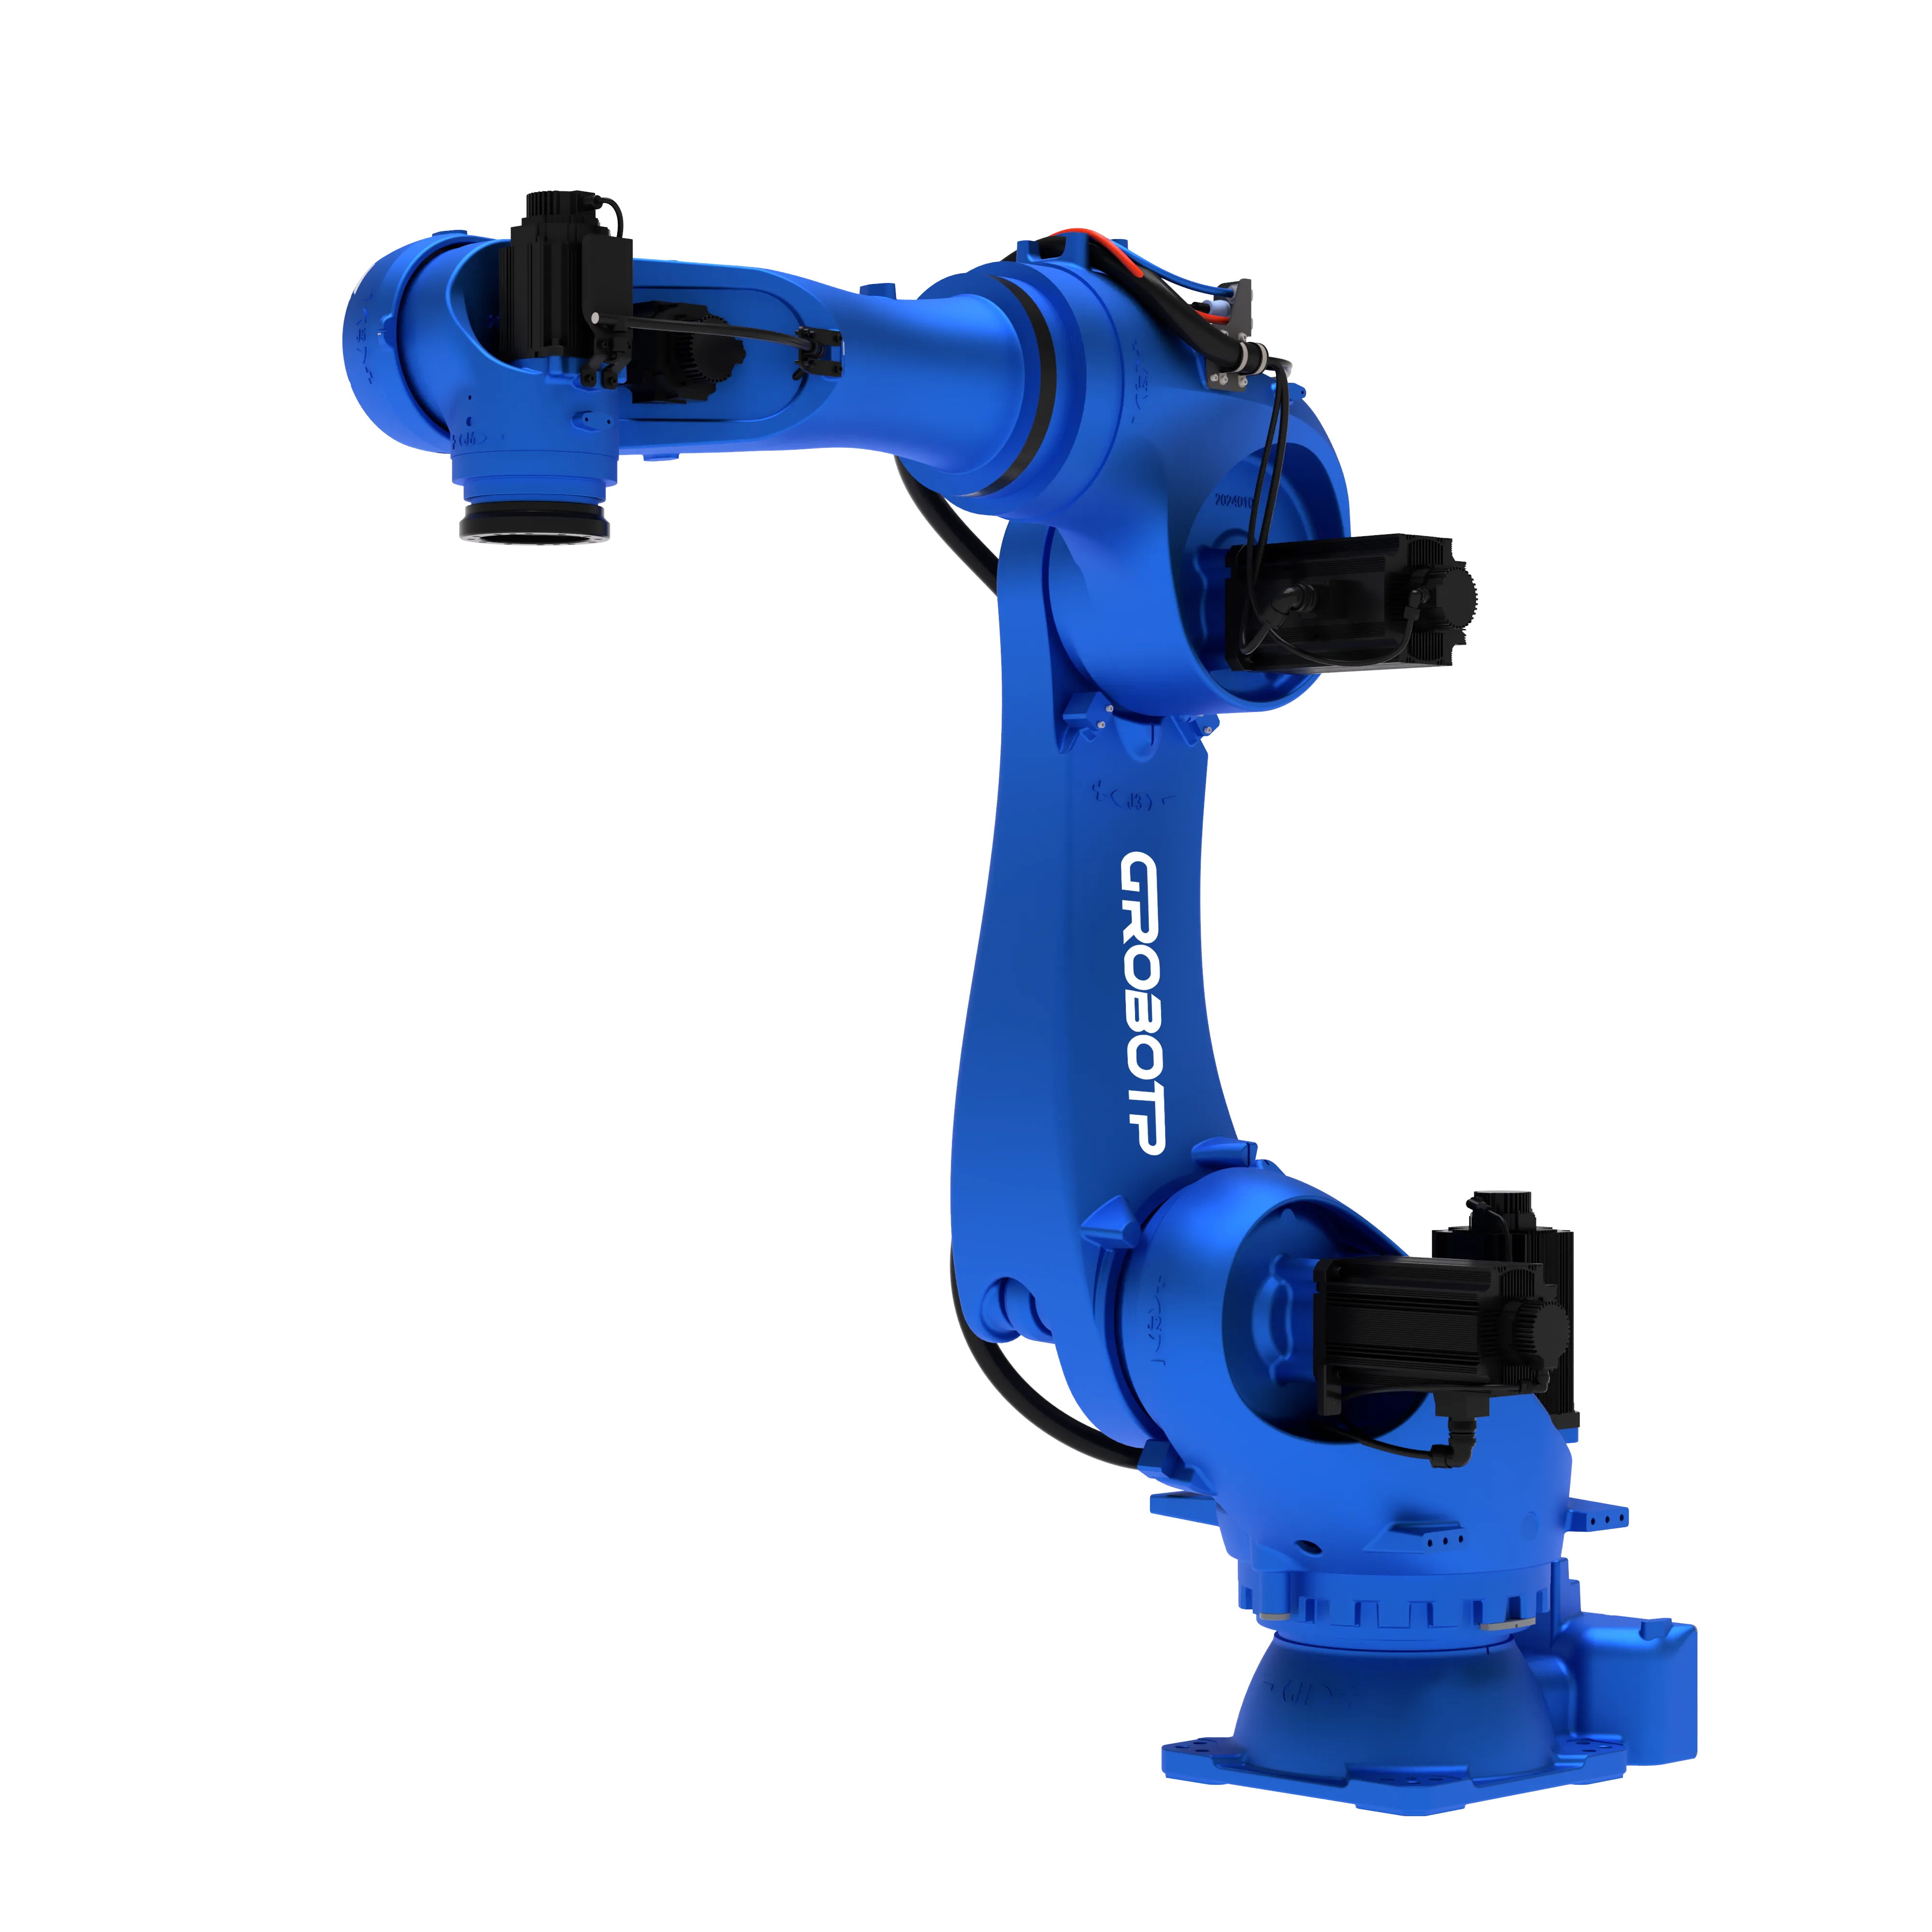
| Досягаемость | 2015 мм | 2771 мм |
| Повторяемость позиционирования | ±0,08 мм | ±0,08 мм |
| Масса манипулятора | 262 кг | тяжёлый класс (напольная установка) |
| Типовые задачи | перемещение, загрузка станков, сборка, маркировка | перемещение тяжёлых заготовок, паллетирование, контактная сварка, резка, фрезеровка |
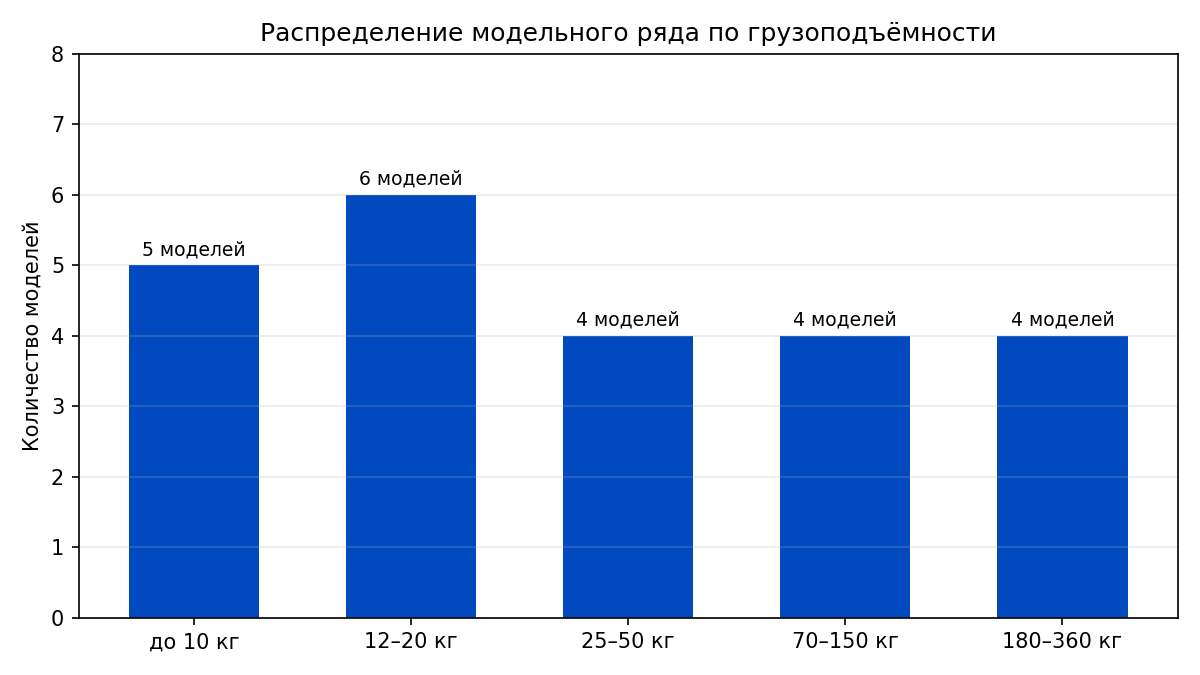
Модельный ряд роботов-манипуляторов CRP закрывает классы от 7 до 360 кг, поэтому под задачу подбирается робот «в размер» — без переплаты за неиспользуемую грузоподъёмность.
Типичные ошибки при подборе робота по грузоподъёмности
- Не считать массу захвата. Вакуумная плита, механический или вакуумный захват с фитингами легко добавляют 3–15 кг к нагрузке — их масса входит в payload.
- Игнорировать плечо центра масс. Длинный захват на 10 кг может перегрузить запястье сильнее, чем компактный груз на 15 кг.
- Забыть про момент инерции. Крупная, но лёгкая деталь (панель, корпус) создаёт высокую инерцию и приводит к вибрациям на торможении.
- Не учесть нагрузку на плече. Клапаны, шланги и кабель-пакеты, закреплённые на предплечье, расходуют отдельный лимит дополнительной нагрузки, который указан в руководстве на модель.
- Выбирать без запаса. Работа на 95–100% номинала сокращает ресурс редукторов; инженерная практика — запас 10–20% по массе и моменту.
- Путать повторяемость с грузоподъёмностью. Точность ±0,08 мм не означает, что робот удержит её под перегрузом: сначала нагрузка, потом точность.
Частые вопросы о грузоподъёмности и вылете роботов
Грузоподъёмность робота указана с учётом захвата или без?
Паспортное значение — это максимум на фланце без инструмента. В расчёт нагрузки всегда входит сумма: деталь + захват + переходная плита + датчики на запястье.
Что будет, если превысить грузоподъёмность робота?
При систематическом перегрузе ускоренно изнашиваются редукторы и двигатели осей, растёт погрешность позиционирования, срабатывает защита по току. Производители прямо предупреждают: эксплуатация с нагрузкой за пределами диаграммы ведёт к повреждению механики и отказу в гарантийном обслуживании.
Что важнее при выборе — грузоподъёмность или вылет?
Эти параметры связаны через момент, поэтому их рассматривают вместе. Правильный порядок: сначала по компоновке участка определяют требуемый вылет, затем по диаграмме нагрузки проверяют, какая масса допустима на этом плече.
Как ускорения движения влияют на допустимую массу?
Чем выше ускорения, тем больше инерционные нагрузки на оси. Для груза с большим моментом инерции ускорения программно снижают либо уменьшают массу — иначе появляются вибрации и перерегулирование.
Можно ли крепить оборудование на плечо робота?
Да, большинство шестиосевых роботов допускают дополнительную нагрузку на предплечье (клапаны, шкафчики, кабели) в пределах, указанных в руководстве. Эта масса учитывается отдельно от груза на фланце, но тоже входит в диаграмму нагрузки.
Где взять диаграмму нагрузки для конкретной модели?
В руководстве по эксплуатации робота и в разделе «Чертежи» карточки модели. Если диаграммы нет в открытом доступе, её запрашивают у поставщика вместе с расчётом под вашу деталь.
Как подобрать робота под вашу деталь
Начните с трёх чисел: масса детали, масса захвата и плечо центра масс в самой удалённой точке траектории. С этими данными подбор по диаграмме нагрузки занимает минуты. В каталоге роботов-манипуляторов CRP представлены модели от 7 до 360 кг с досягаемостью до 2,8 м; инженеры CRP Robot бесплатно выполнят расчёт цикла и проверят нагрузку под вашу деталь — для этого оставьте заявку на странице контактов или закажите тест на своих заготовках в демозале.
Разработаем решение для вашего производства


