


 Вернуться к проектамК проектам
Сварка турников
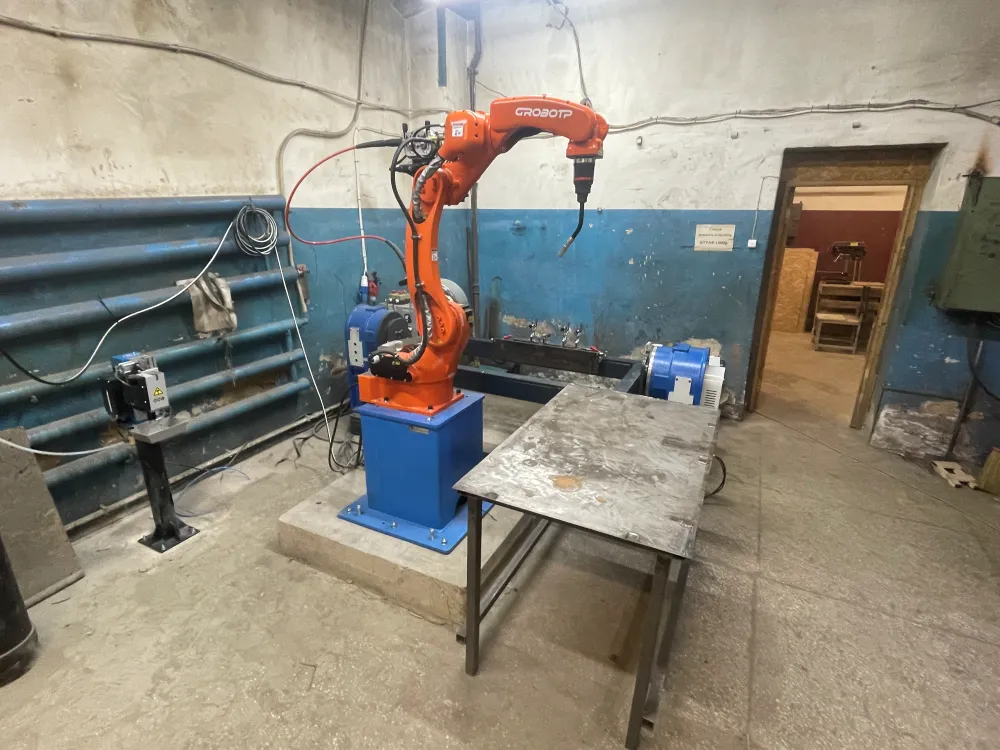
Производитель спортивного инвентаря приобрёл у CRP Robot комплекс для роботизированной сварки турников. Основа комплекса: сварочный робот RH14-10-W Pro с источником DS-350-L и одноосевой позиционер WB1KC-500. Перед покупкой представители предприятия приезжали к нам на тестовые испытания и оценили работу робота в деле. Сварочную оснастку под турники заказчик проектирует своими силами. Инженеры CRP Robot дали рекомендации по её конструкции и показали концепты оснастки из собственных проектов.
Клиент
Заказчик выпускает спортивный инвентарь. Сварочный комплекс CRP Robot работает в производстве турников и выполняет сварку их металлических элементов.
Тестовые испытания до покупки
Перед покупкой представители предприятия приехали в CRP Robot на тестовые испытания. Заказчик увидел сварочного робота в работе и по итогам испытаний приобрёл комплекс.
Испытания до покупки помогают заранее проверить технологию на своих задачах. На них производитель может оценить:
- достаёт ли горелка до всех швов изделия при выбранной компоновке;
- качество шва на своём металле и своих толщинах;
- какую точность заготовок и оснастки потребует робот.
Состав комплекса для сварки турников
Робот, источник и позиционер CRP Robot поставил из своего каталога. Оснастку разработал заказчик.
| Наименование | Модель | Назначение |
|---|---|---|
| Сварочный робот | RH14-10-W Pro | Шестиосевой манипулятор, ведёт горелку по траектории шва |
| Сварочный источник | DS-350-L | Источник тока для сварки MIG/MAG |
| Позиционер | WB1KC-500 | Поворачивает турник вокруг продольной оси, нагрузка до 500 кг |
| Сварочная оснастка | Разработка заказчика | Базирование и фиксация деталей турника на позиционере |
Сварочный робот RH14-10-W Pro и источник DS-350-L
RH14-10-W Pro входит в серию Pro: манипулятор, шкаф управления G9S, сварочный источник и пульт обучения работают в единой системе управления CrobotpOS. Робот выполняет дуговую сварку MIG/MAG. Шесть осей позволяют менять положение и наклон горелки и подводить её к швам разной ориентации.
| Параметр | RH14-10-W Pro |
|---|---|
| Число осей | 6 |
| Грузоподъёмность | 10 кг |
| Досягаемость | 1454 мм |
| Повторяемость позиционирования | ±0,08 мм |
| Дополнительные оси | до 2 |
Для роботов серии Pro доступны два источника: DS-500-P и DS-350-L. Заказчик выбрал DS-350-L. Траектории оператор задаёт и корректирует с пульта обучения.
Одноосевой позиционер WB1KC-500
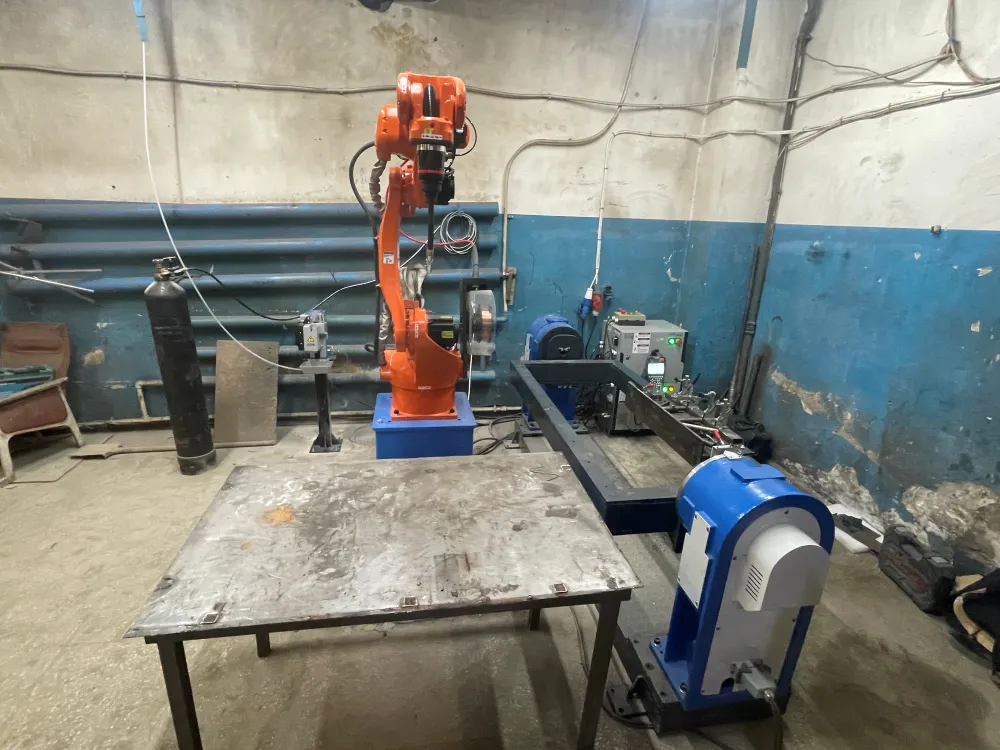
Позиционер поворачивает турник, и робот сваривает швы с разных сторон без ручной перестановки изделия. WB1KC-500 состоит из приводной бабки и холостой задней опоры. Изделие закрепляют между ними, и оно вращается вокруг продольной оси. Такая схема рассчитана на протяжённые и габаритные детали, к которым относятся и турники.
| Параметр | WB1KC-500 |
|---|---|
| Номинальная нагрузка | 500 кг |
| Количество осей | 1 |
| Двигатель | 2 кВт / 9,5 Н·м |
| Номинальный выходной крутящий момент | 1150 Н·м |
| Скорость вращения, номинальная / максимальная | 78 / 117 °/с |
| Материал | Литой чугун |
Чертежи и характеристики других типоразмеров есть на странице позиционера WB1KC.
Оснастку для турников заказчик разработал сам
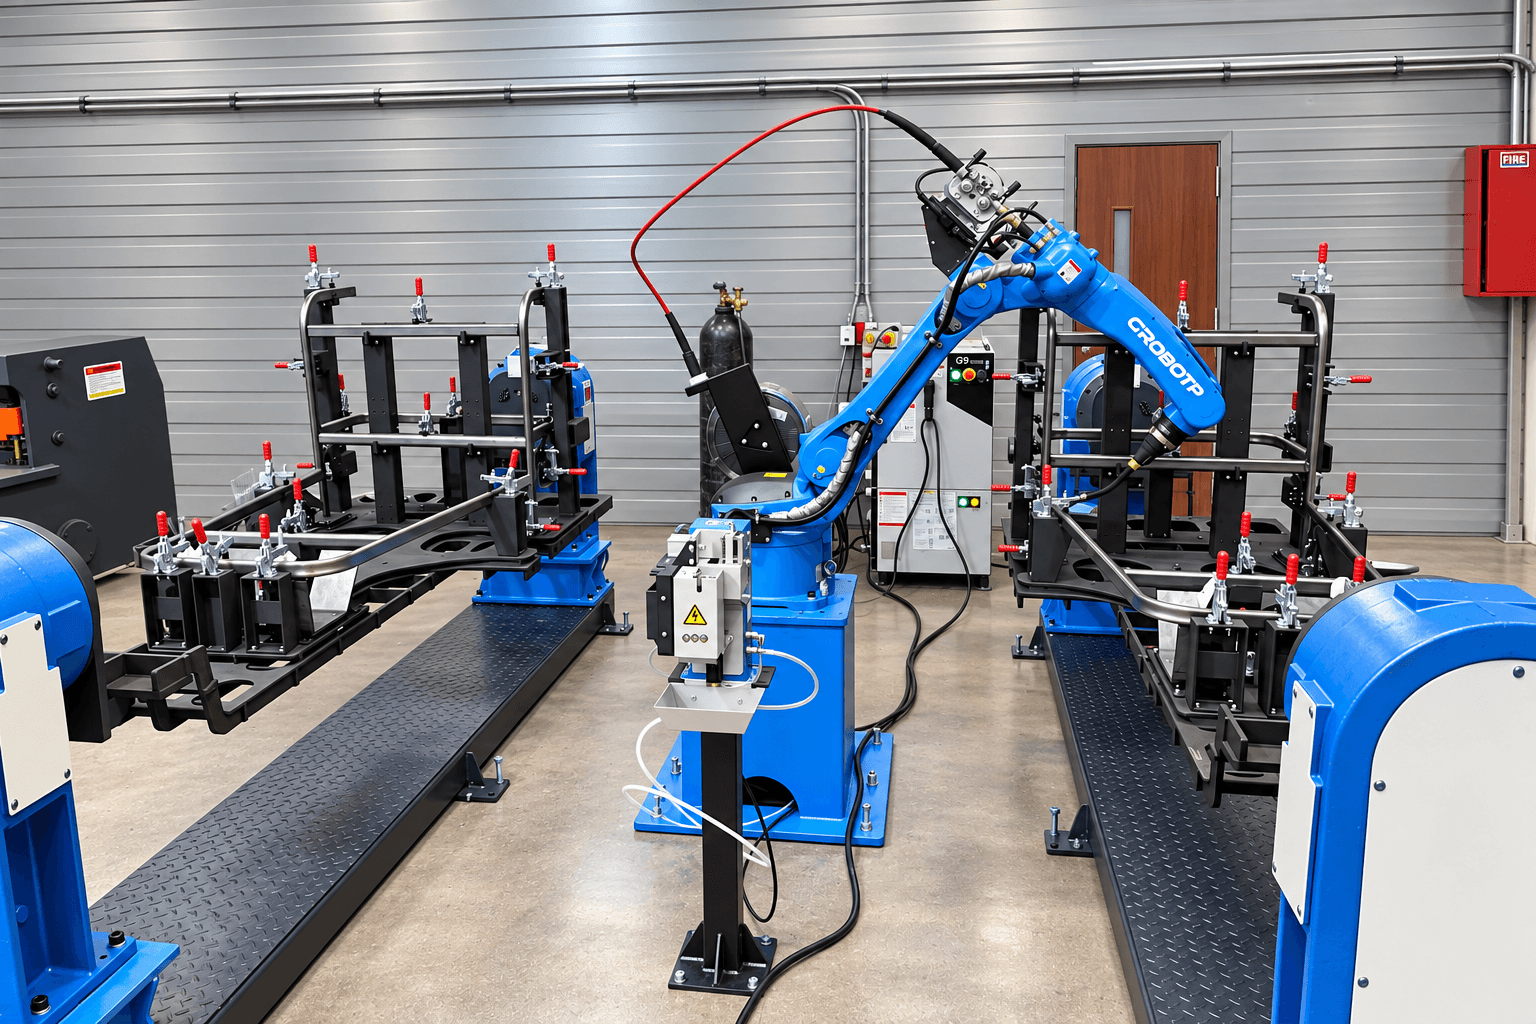
Сварочную оснастку под турники предприятие проектирует самостоятельно. CRP Robot выступил консультантом: наши инженеры дали рекомендации по конструкции и показали концепты оснастки, которые мы разрабатываем для своих проектов. Как устроены кондукторы для рамных изделий на двух позиционерах, мы показывали в кейсе роботизированной сварки тележек.
Такой формат подходит производству, где есть свои конструкторы и опыт изготовления оснастки. Заказчик сохраняет контроль над конструкцией и дорабатывает её под новые модели турников сам.
Что учитывать при проектировании оснастки под сварочного робота
Требования ниже общие для роботизированной сварки. Конкретная конструкция зависит от изделия.
- Повторяемое базирование. Робот ведёт горелку по записанной траектории. Если деталь сместится в оснастке, шов уйдёт от стыка, поэтому упоры и фиксаторы должны ставить каждую заготовку в одно положение.
- Геометрия изделия. Для турников и других рамных изделий оснастка задаёт взаимное положение перекладины и элементов крепления, которое изделие сохранит после сварки.
- Доступ горелки. Прижимы и упоры не должны перекрывать швы и путь горелки при повороте позиционера.
- Масса и центр тяжести. Оснастку вместе с изделием считают под нагрузку позиционера. При большом смещении центра тяжести от оси вращения понадобятся двигатель и редуктор с большим моментом.
- Сварочные деформации. Прижимы удерживают детали при нагреве и не мешают снять готовый узел.
- Сварочная цепь. Оснастка обеспечивает надёжный контакт массы с изделием.
Как работает комплекс
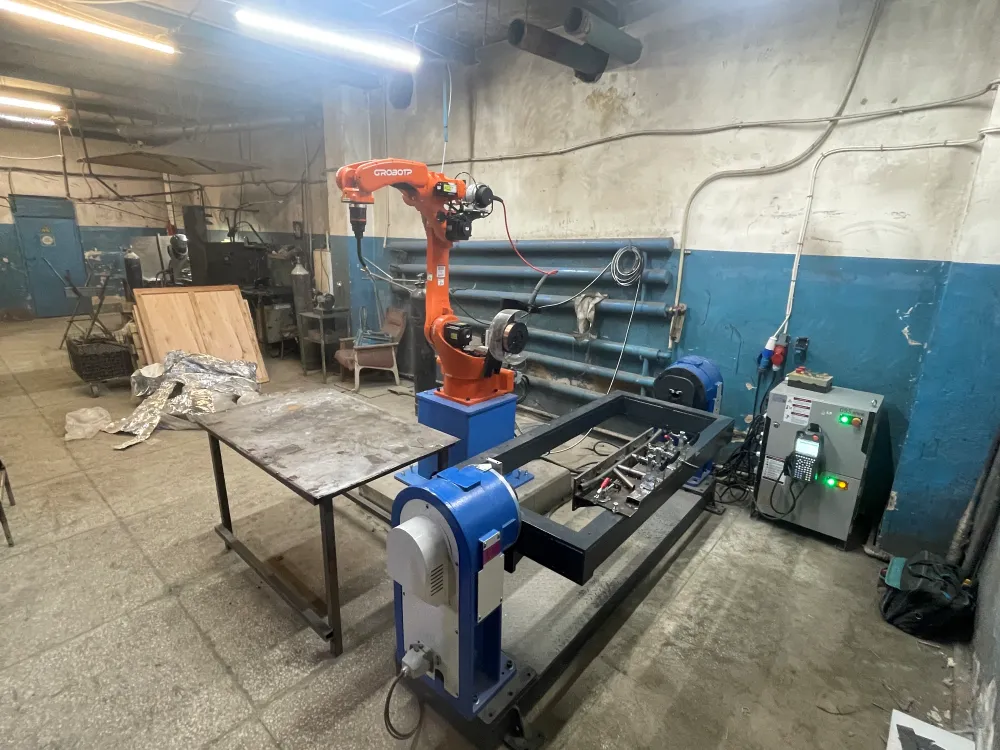
Оператор закрепляет детали турника в оснастке на позиционере и запускает программу. Робот сваривает швы, доступные в текущем положении, затем позиционер поворачивает изделие к следующей группе швов. После цикла оператор снимает готовый турник и загружает новый комплект деталей.
Результат проекта
- Заказчик проверил роботизированную сварку на тестовых испытаниях до покупки.
- Сварку турников выполняет комплекс из робота RH14-10-W Pro, источника DS-350-L и позиционера WB1KC-500.
- Оснастку под турники заказчик разрабатывает своими силами с учётом рекомендаций CRP Robot и может дорабатывать её под новые модели.
Роботизированная сварка повторяет траекторию и параметры шва от изделия к изделию. Эффект для конкретного производства оценивают после выхода комплекса на серийный режим.
Где применить аналогичный комплекс
Ту же конфигурацию можно применить к другим протяжённым сварным изделиям с повторяющимися швами:
- брусья, шведские стенки, рамы и стойки тренажёров;
- каркасы мебели и стеллажей;
- ограждения, ворота и трубные конструкции;
- рамы тележек и прицепного оборудования.
Конфигурацию подбирают под геометрию изделия, массу оснастки и объём выпуска.
Частые вопросы о роботизированной сварке турников
Можно ли роботизировать сварку турников?
Да, если турники выпускают сериями, а детали точно фиксируются в оснастке. Тогда робот выполняет одну программу на каждом изделии модели. В этом проекте производитель спортивного инвентаря сваривает турники роботом RH14-10-W Pro с источником DS-350-L на позиционере WB1KC-500.
Какой робот и позиционер подходят для сварки турников?
В этом проекте работает шестиосевой сварочный робот RH14-10-W Pro: досягаемость 1454 мм, грузоподъёмность 10 кг, сварка MIG/MAG с источником DS-350-L. Позиционер WB1KC-500 с холостой задней опорой поворачивает протяжённое изделие вокруг оси, номинальная нагрузка 500 кг. Для турников других размеров оборудование подбирают по габаритам изделия и массе оснастки.
Можно ли сделать оснастку для сварочного робота своими силами?
Да. Заказчик этого проекта проектирует оснастку для турников сам, а CRP Robot дал рекомендации и показал концепты. Главные требования: повторяемое базирование деталей, свободный доступ горелки к швам и расчёт массы оснастки под нагрузку позиционера.
Можно ли проверить сварочного робота до покупки?
Да. Перед покупкой этого комплекса заказчик приезжал в CRP Robot на тестовые испытания и оценил работу робота на практике. Чтобы договориться об испытаниях, оставьте заявку с описанием изделия.
От чего зависит стоимость сварочного комплекса?
От модели робота и источника, типа и количества позиционеров, периферии (ограждения, станции очистки горелки) и от того, кто разрабатывает оснастку. Если заказчик проектирует её сам, как в этом проекте, интегратор поставляет оборудование и консультирует по конструкции.
Роботизация сварки на вашем производстве
Пришлите чертежи или фото изделий. Инженеры CRP Robot подберут сварочного робота и позиционер, подскажут требования к оснастке и пригласят на тестовые испытания.
ВЫБЕРИТЕ СВОЕГО СВАРОЧНОГО РОБОТА

- Нагрузка:
- 6 кг
- Досягаемость:
- 1468 мм

- Нагрузка:
- 6 кг
- Досягаемость:
- 1850 мм

- Нагрузка:
- 6 кг
- Досягаемость:
- 2093 мм

- Нагрузка:
- 10 кг
- Досягаемость:
- 1440 мм

- Нагрузка:
- 10 кг
- Досягаемость:
- 1454 мм

- Нагрузка:
- 6 кг
- Досягаемость:
- 2012 мм

- Нагрузка:
- 6 кг
- Досягаемость:
- 2012 мм

- Нагрузка:
- 10 кг
- Досягаемость:
- 1320 мм

- Нагрузка:
- 5 кг
- Досягаемость:
- 1801 мм

- Нагрузка:
- 210 кг
- Досягаемость:
- 2606 мм

- Нагрузка:
- 20 кг
- Досягаемость:
- 3160 мм


Разработаем решение для вашего производства


